
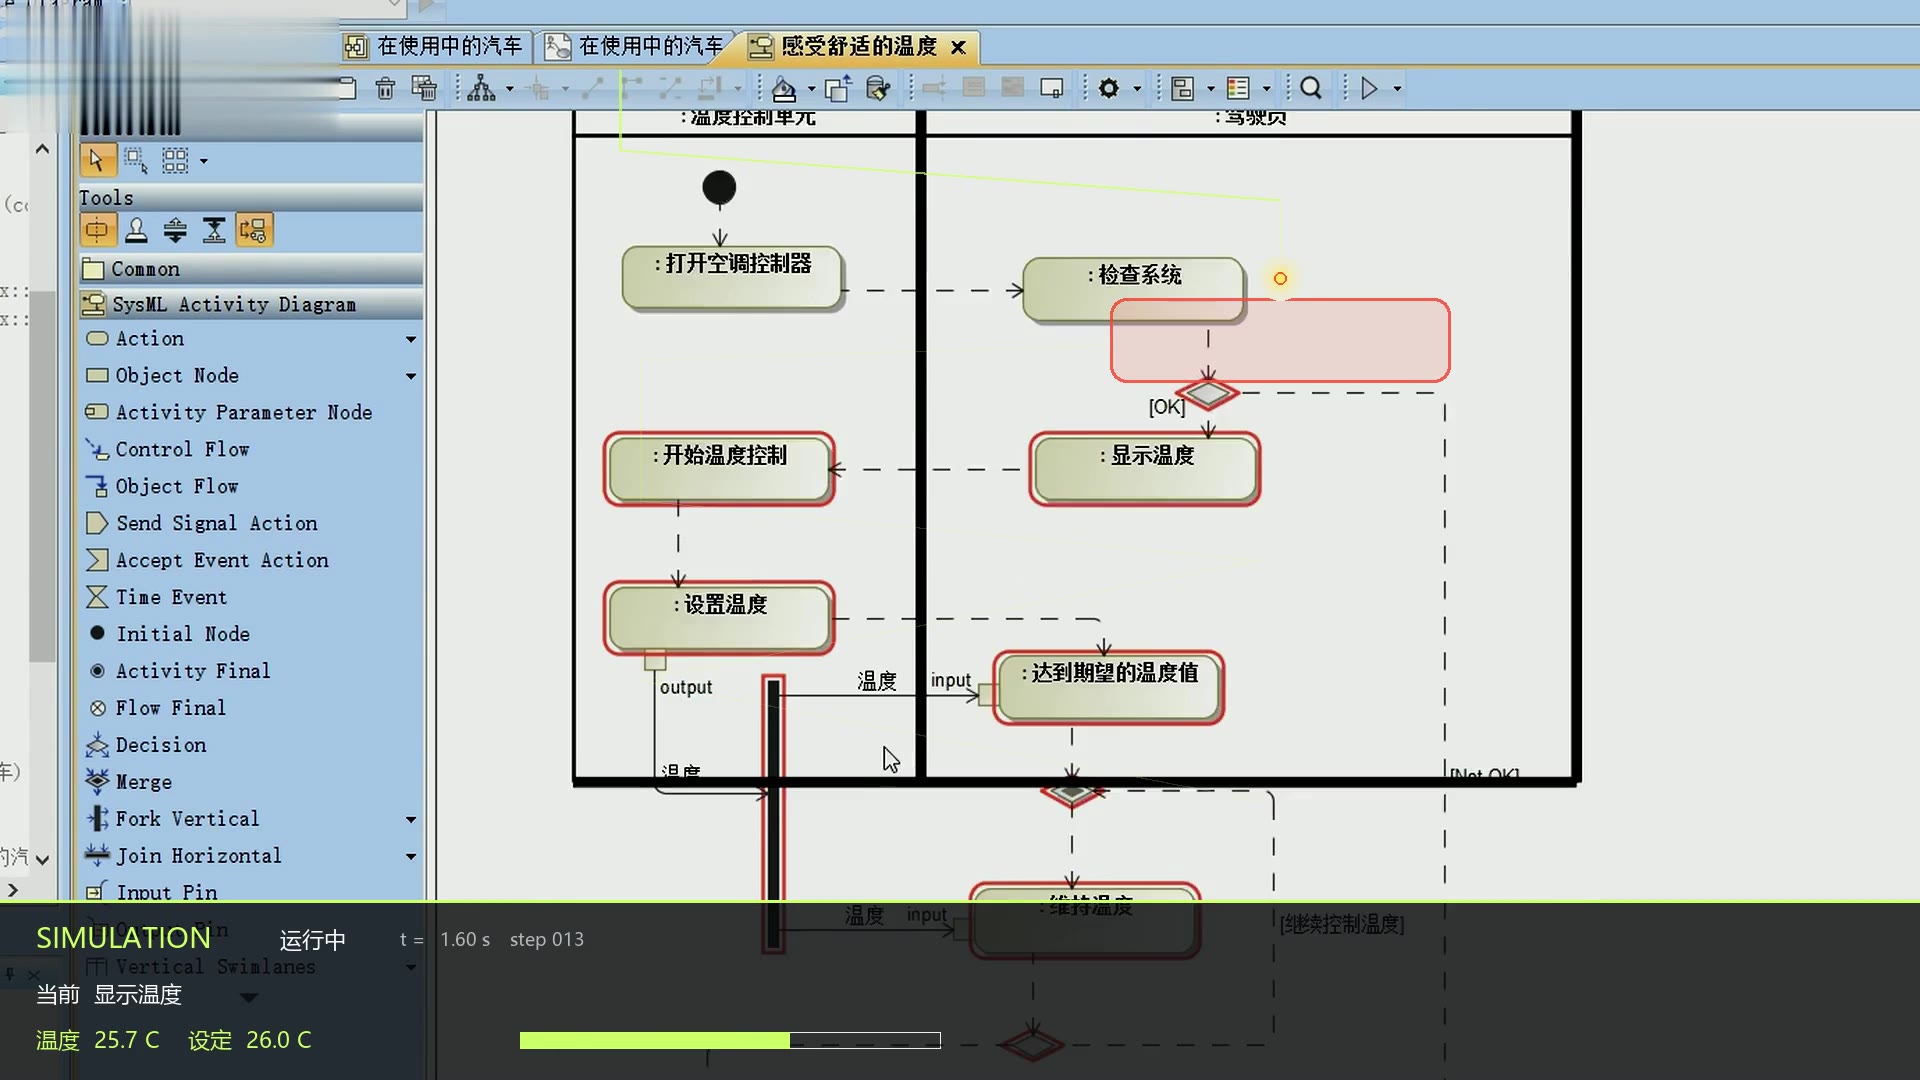
物联系统架构、功能分配与参数分析
把物联系统的功能、结构、参数计算和产品数据组织成可追溯的系统模型工程。
系统模型工程对象与接口字典功能分配关系参数分析与数据映射
Cases
围绕建模、仿真、数字孪生与 AI 智能体四个方向,梳理典型工程问题、技术路线和交付边界;行业应用案例同时说明资料依据、实施方法与验证限制。
把物联系统的功能、结构、参数计算和产品数据组织成可追溯的系统模型工程。
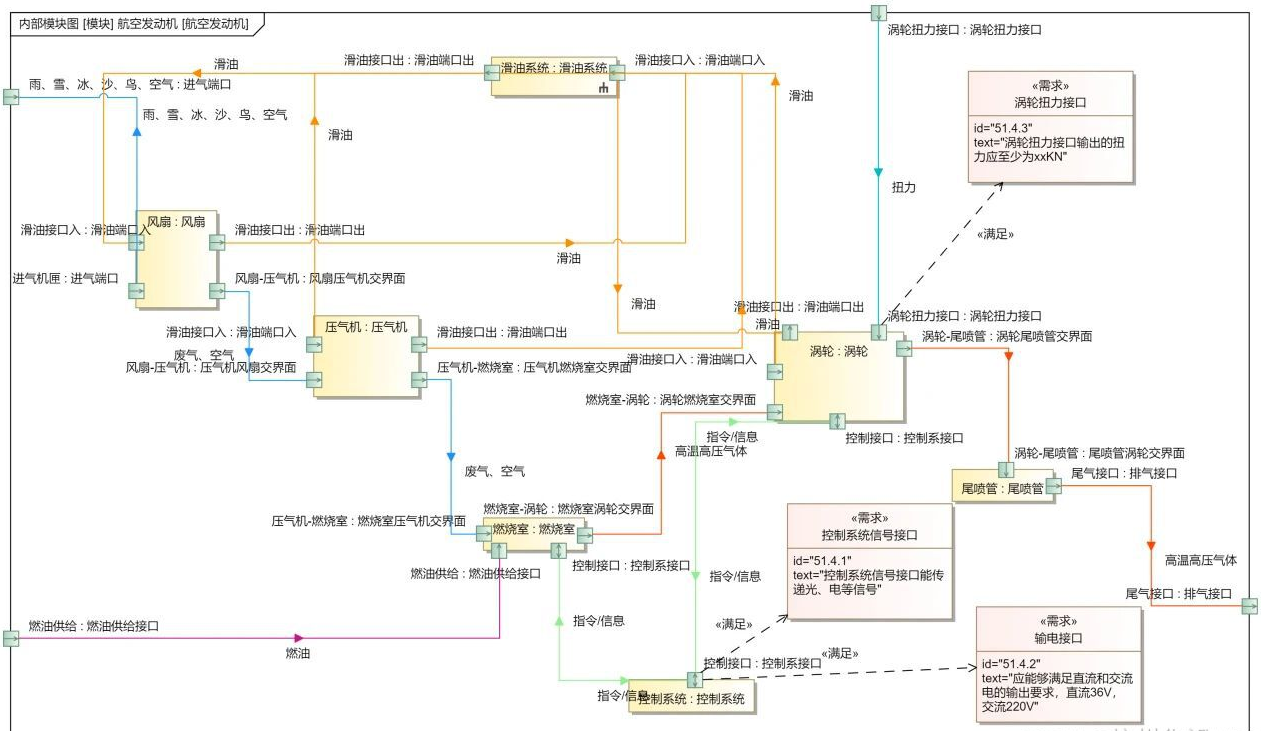
以起动、运行与停机控制为切入点,贯通需求、行为、控制器接口及验证用例,明确系统模型与实机试验的边界。
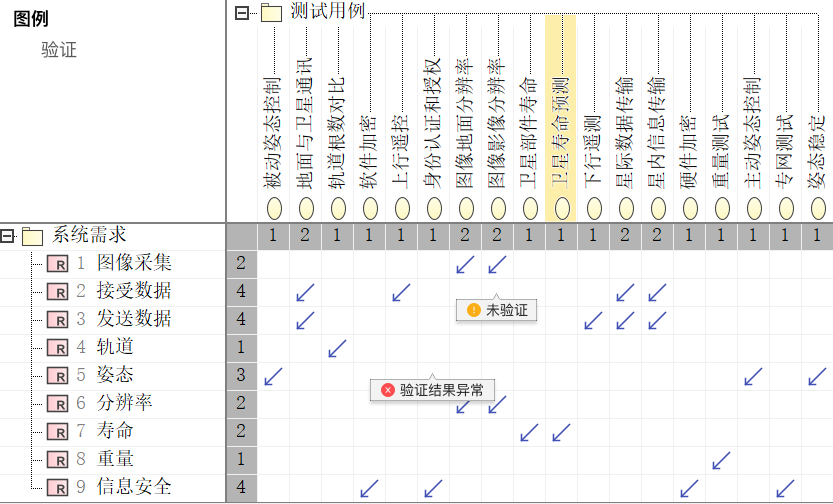
围绕遥感载荷与卫星平台协同设计,把需求分解、领域模型库、指标关系和报告生成组织为同一条设计链路。
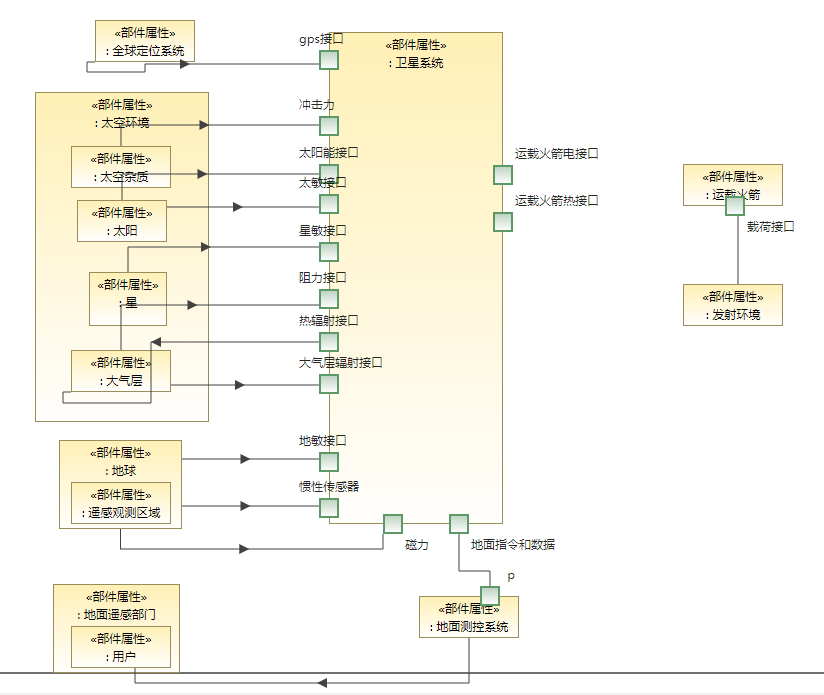
将设备、消息、信号与接线关系统一管理,从接口模型生成联调清单,减少协议说明与测试配置不同步的问题。
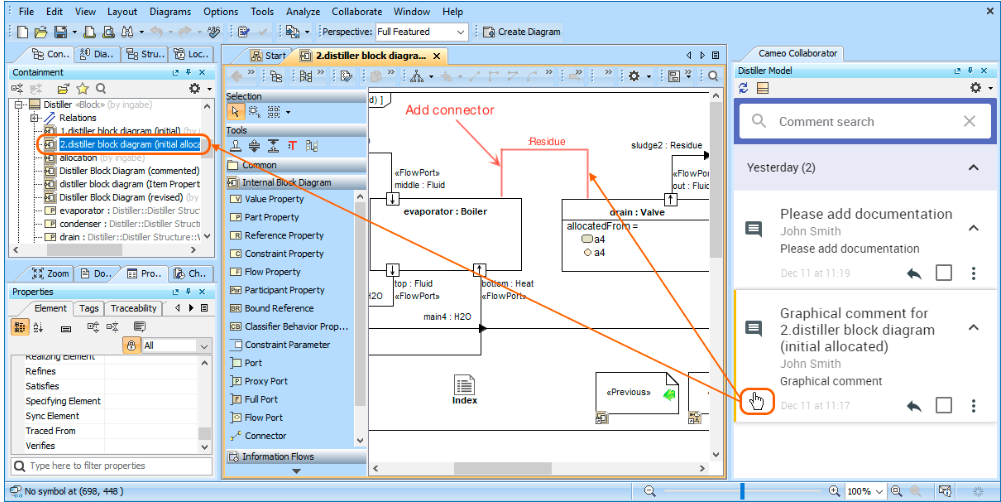
将模型分工、版本更新、离线合并与在线评审串成受控流程,让跨团队意见能够追踪到具体模型和发布版本。
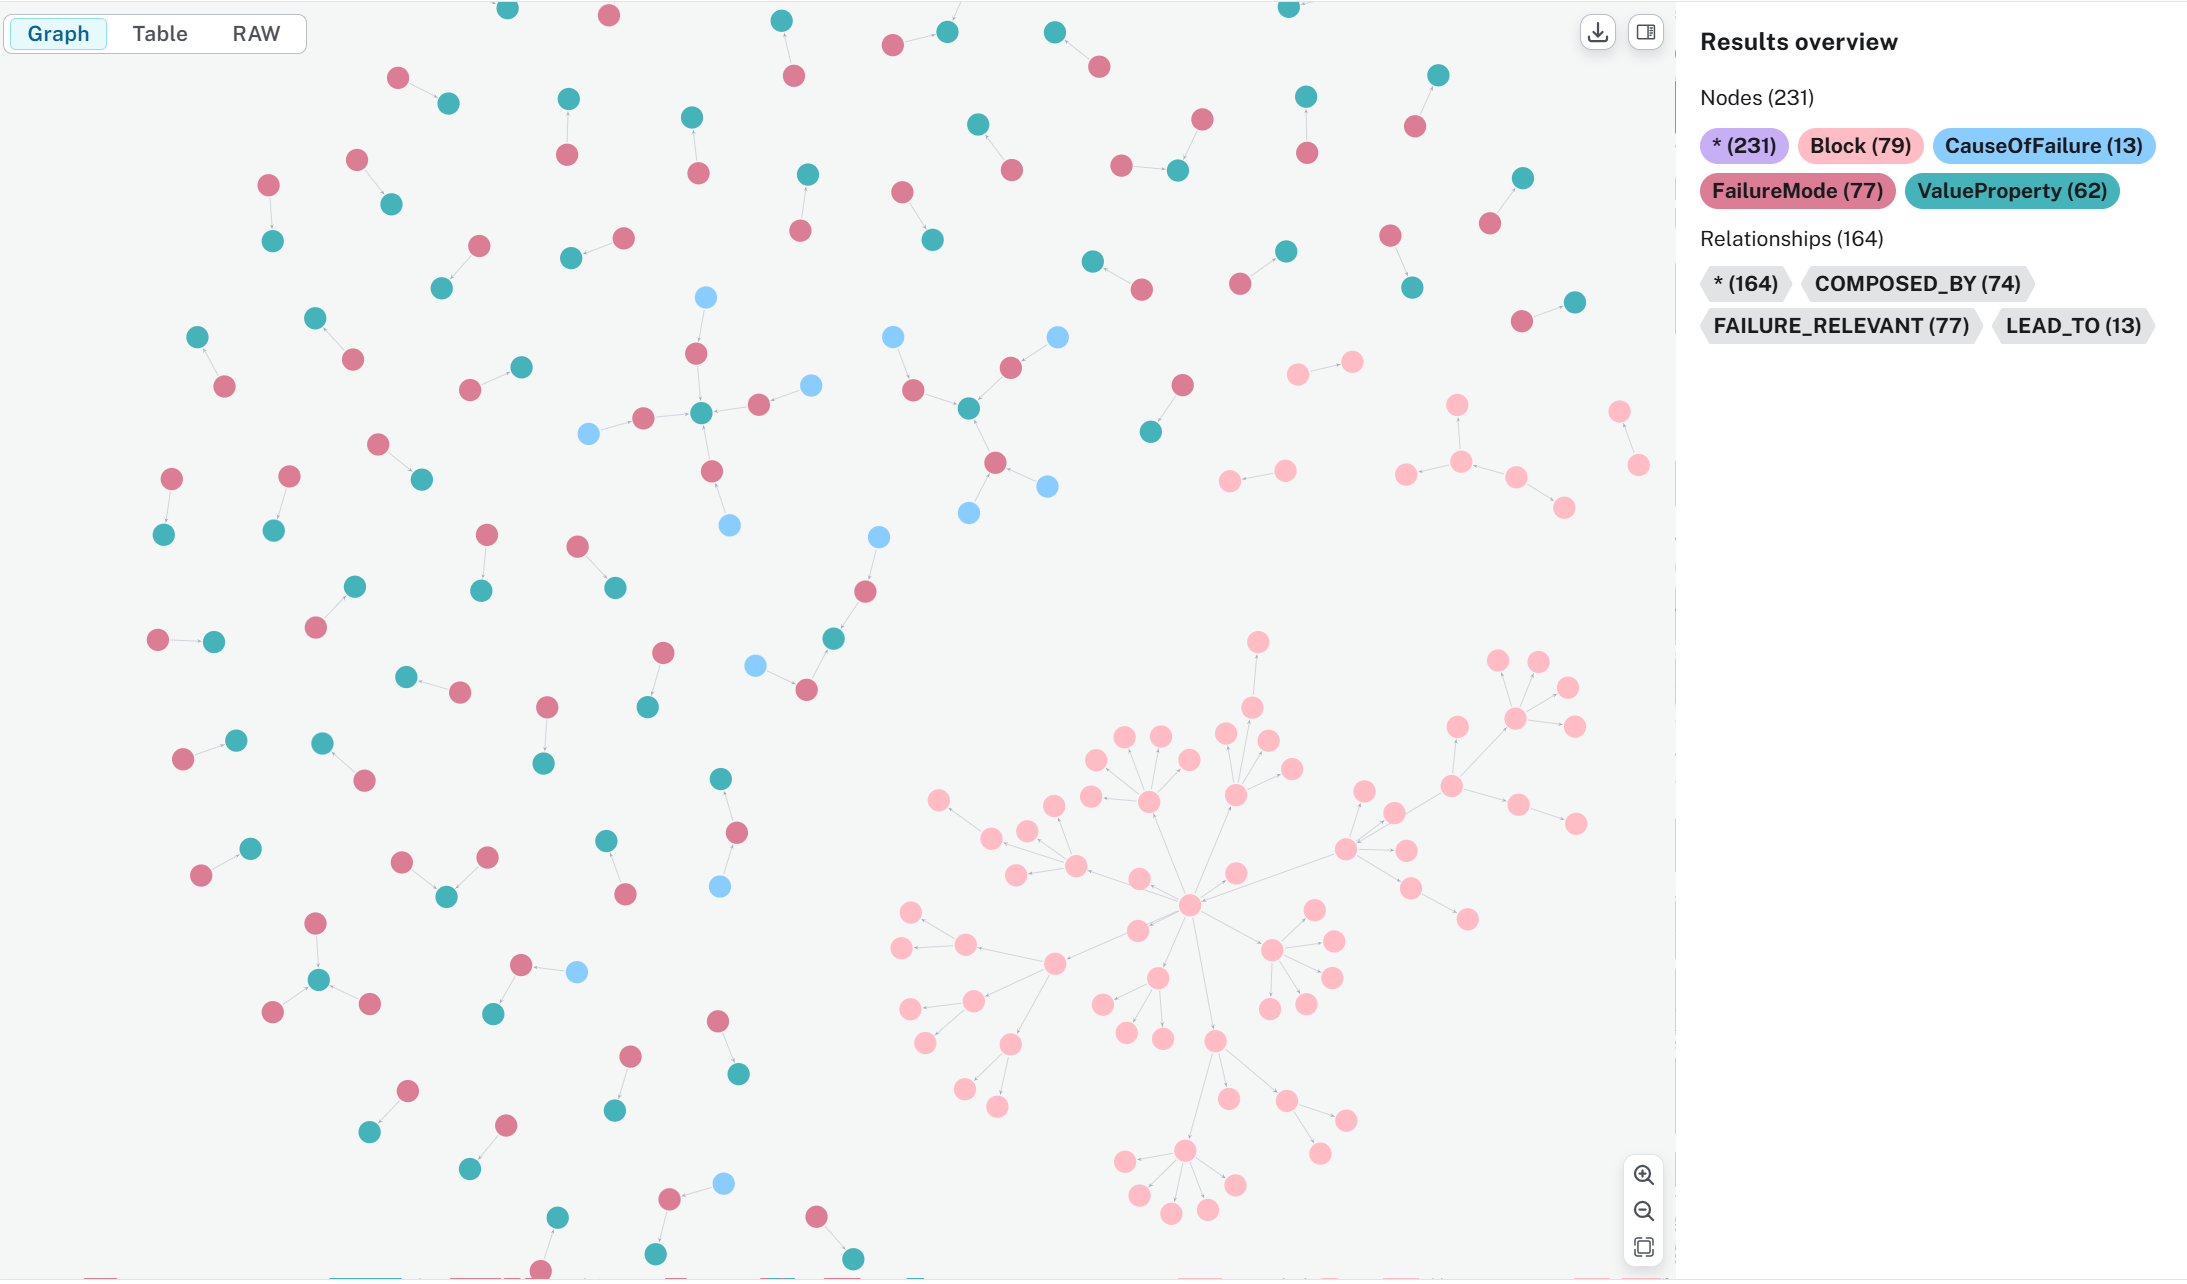
方案案例:以 MBSE 为输入统一卫星、分系统、设备与遥测语义,衔接 OWL 本体、图谱初始化和动态状态更新。
从系统架构连接需求、子系统模型与工程版本,减少多工具之间的信息断点。
用系统模型表达供应商、部件与安装地点,让方案比较建立在统一对象与约束之上。
在有限视点集内快速形成可评审的体系与系统模型基线,打通需求到结构行为的追溯。
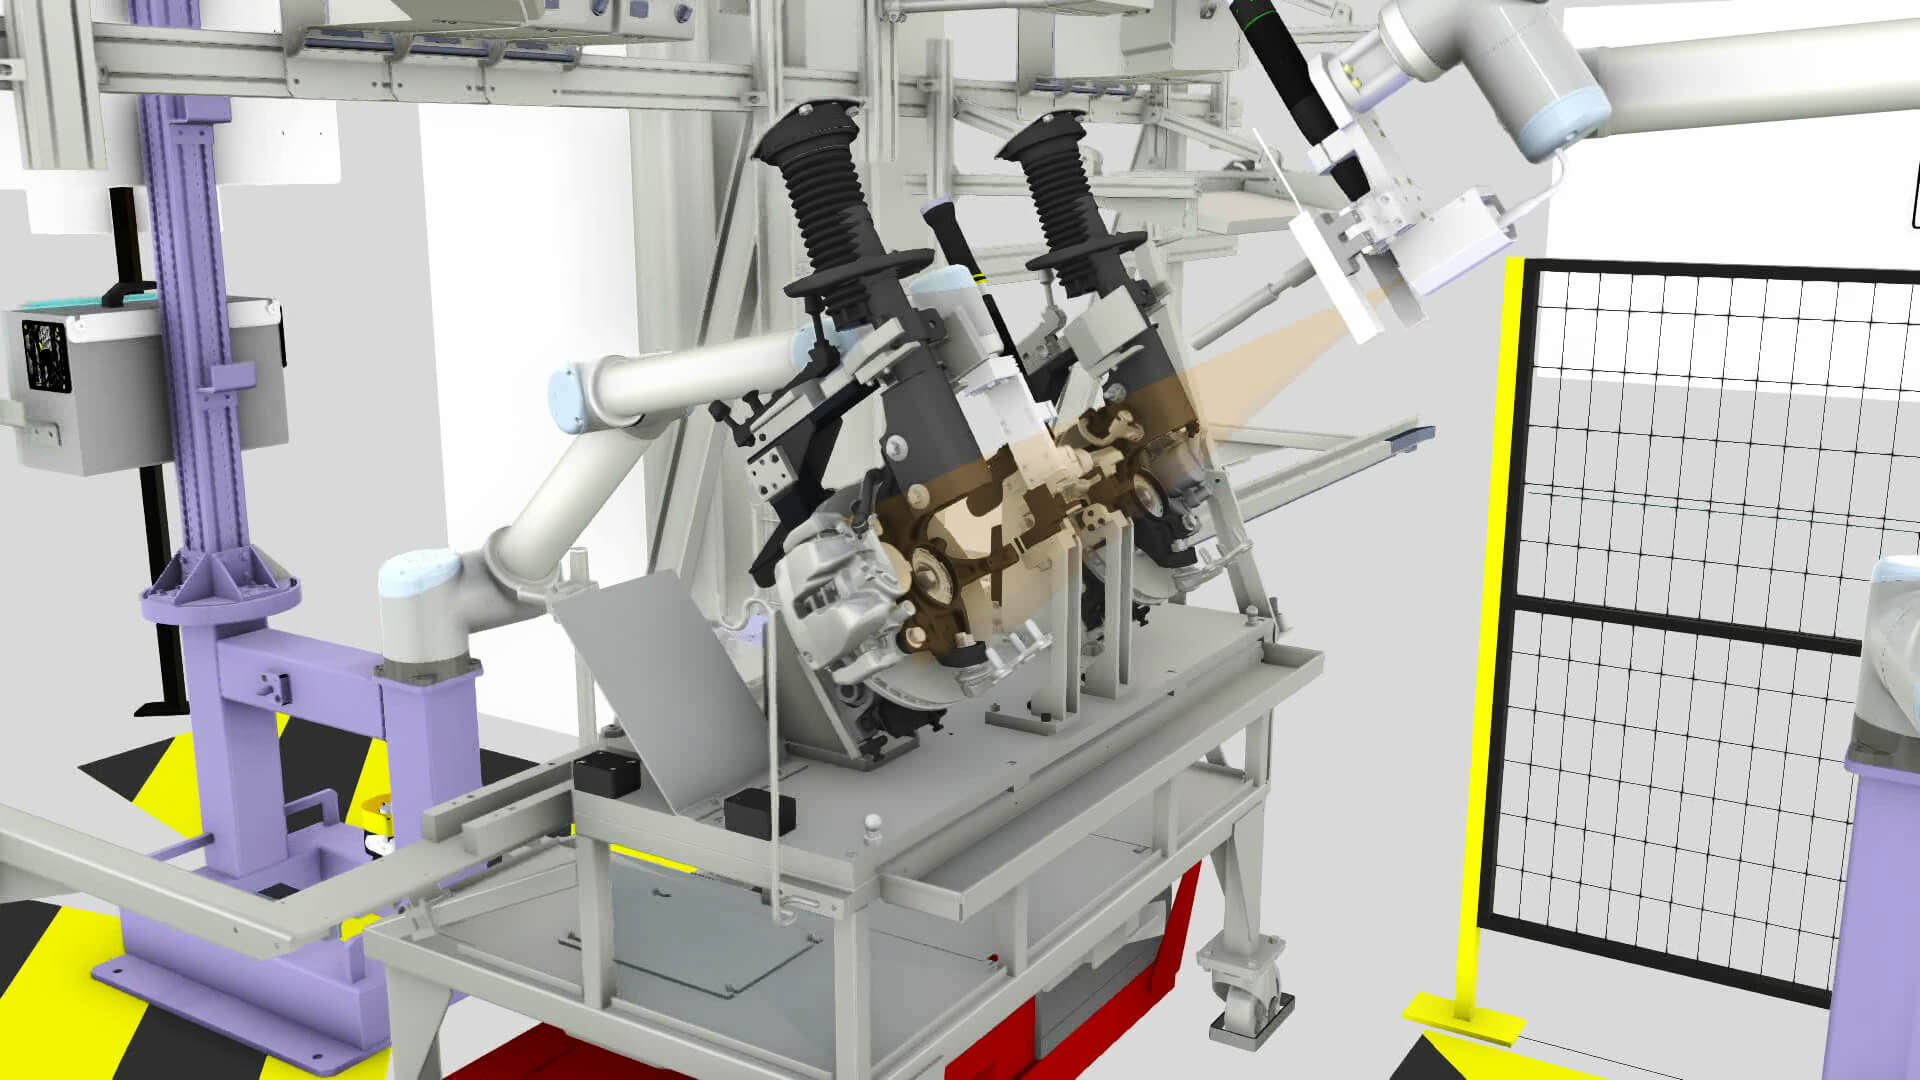
面向汽车装配拧紧工位,用仿真比较单机与双机布局、动作序列和节拍,让选型建立在可回放的记录上。
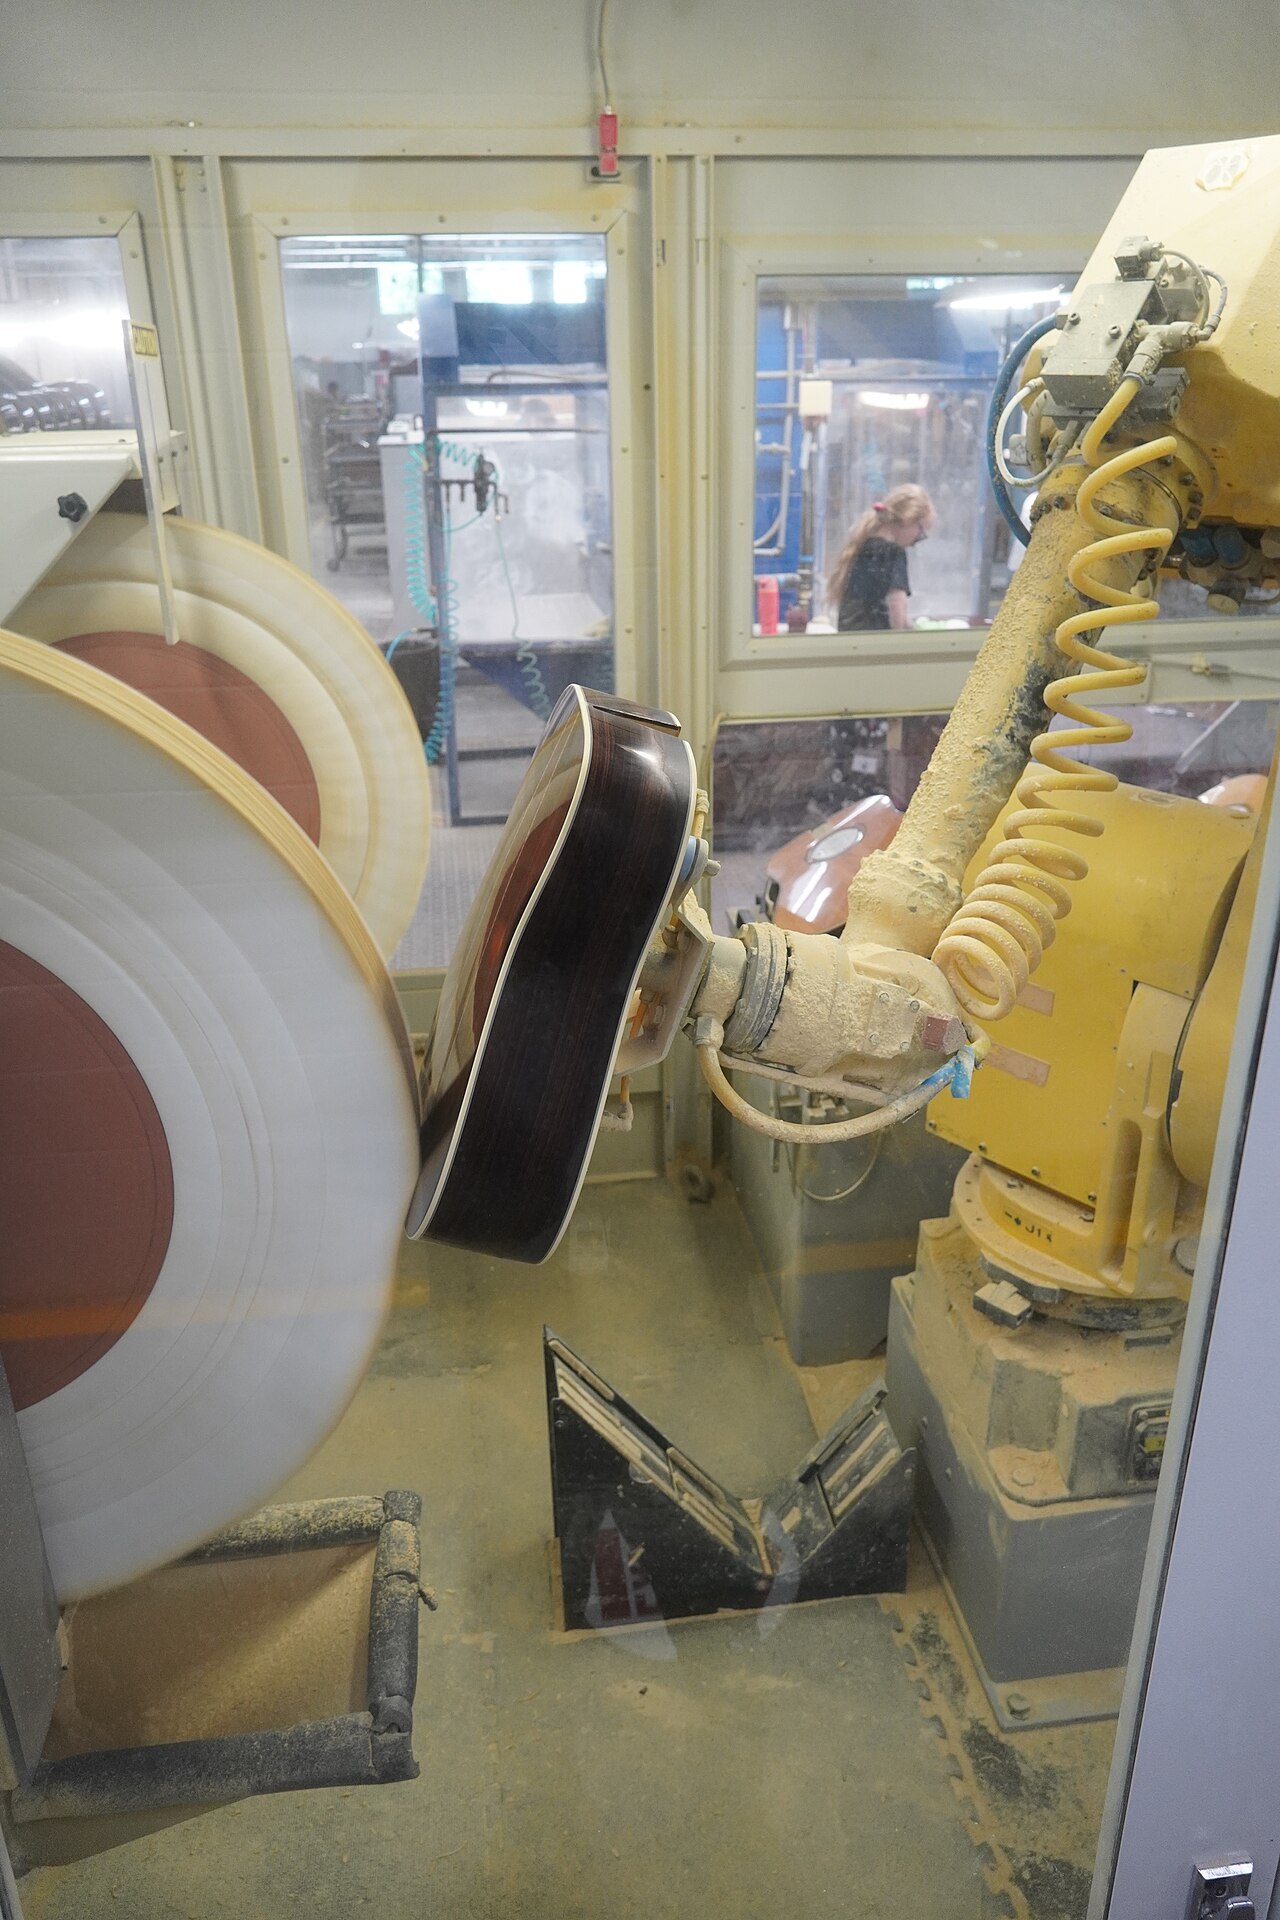
用参数化机构模型分析取放机器人的运动轨迹、关节负载和驱动约束,先判断该改轨迹还是该换电机。
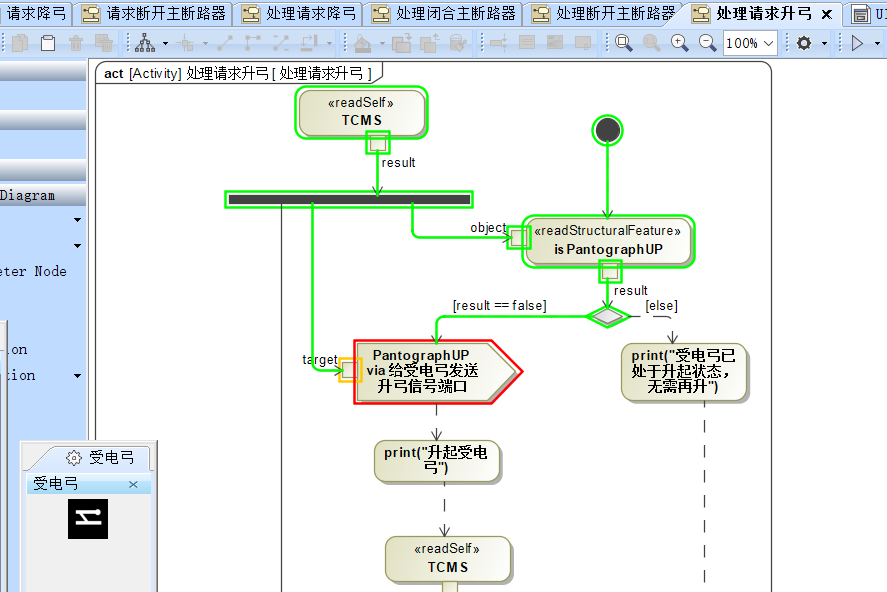
以受电弓和开关设备的指令、反馈与状态关系为对象,在软件模型中审查控制顺序、条件判断和异常分支。
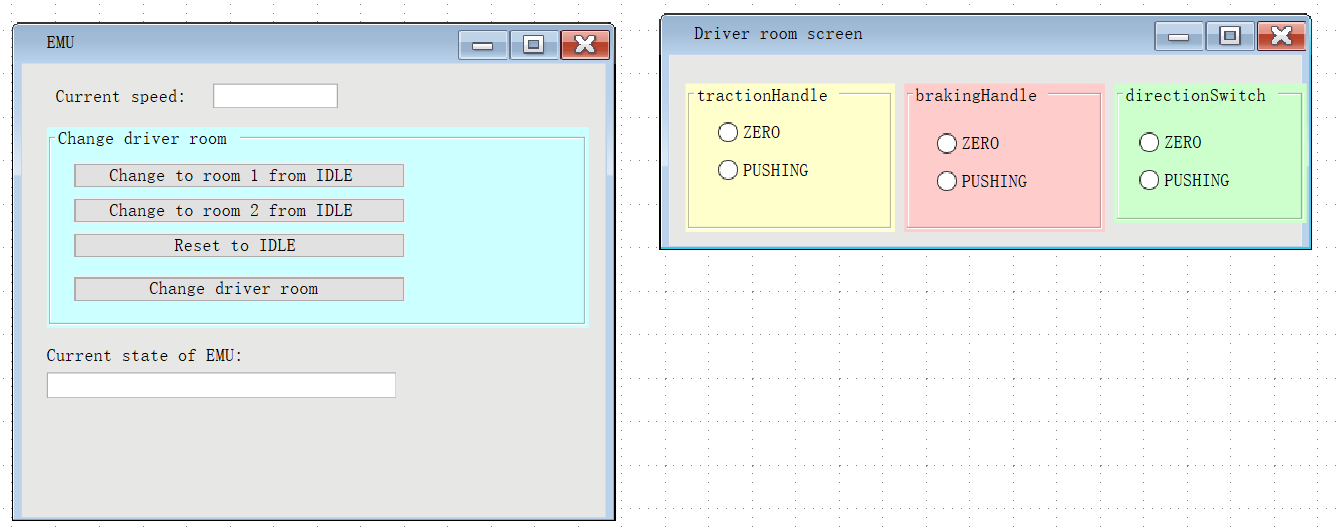
围绕列车级换端场景,关联司控角色、工作状态、条件检查和交互信号,形成可回放的操作逻辑评审过程。

围绕复杂壳体内部发热,贯通 CAD 清理、材料与边界设置、网格对比及温度场复核,形成可复跑的热分析交付。
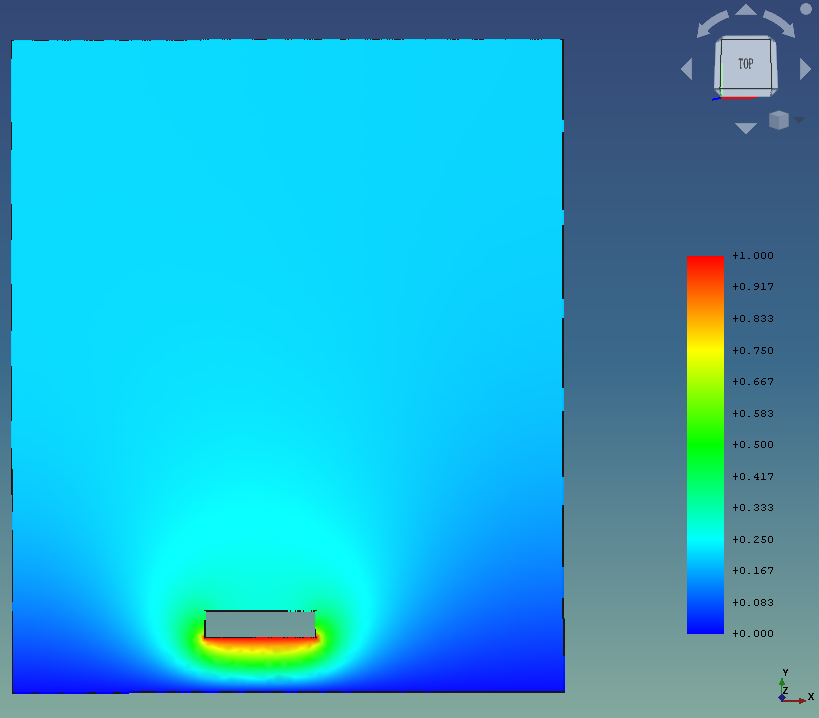
针对有限尺寸电极的边缘效应,以静电势、派生场和网格对照检验简化估算,建立可追溯的电场分析流程。
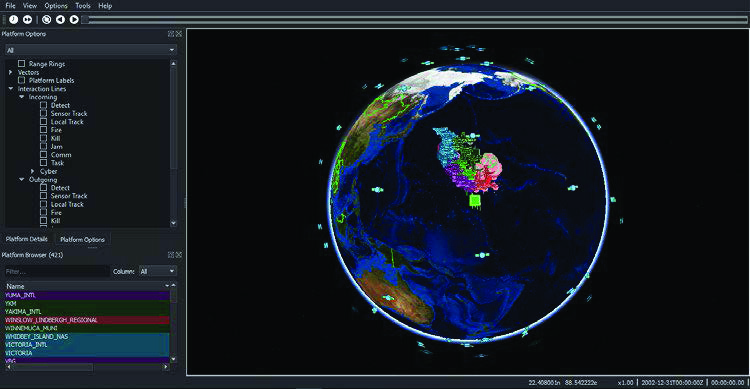
围绕场景配置、运行记录与事件回放建立可复核的任务级分析流程。

围绕关键工况完成多物理场与任务剖面仿真,输出可复现工程与风险结论。

搭建集群策略对比场景,并与相邻系统进行融合工况验证。
针对注塑设备提速后的振动问题,用运行数据校核动力学模型,在虚拟环境里比较控制策略后再做现场联调。

依据卫星孪生分层架构与产品资料,组织遥测字段、模型状态和历史事件的关联方法,明确回放设计与在轨验证的区别。
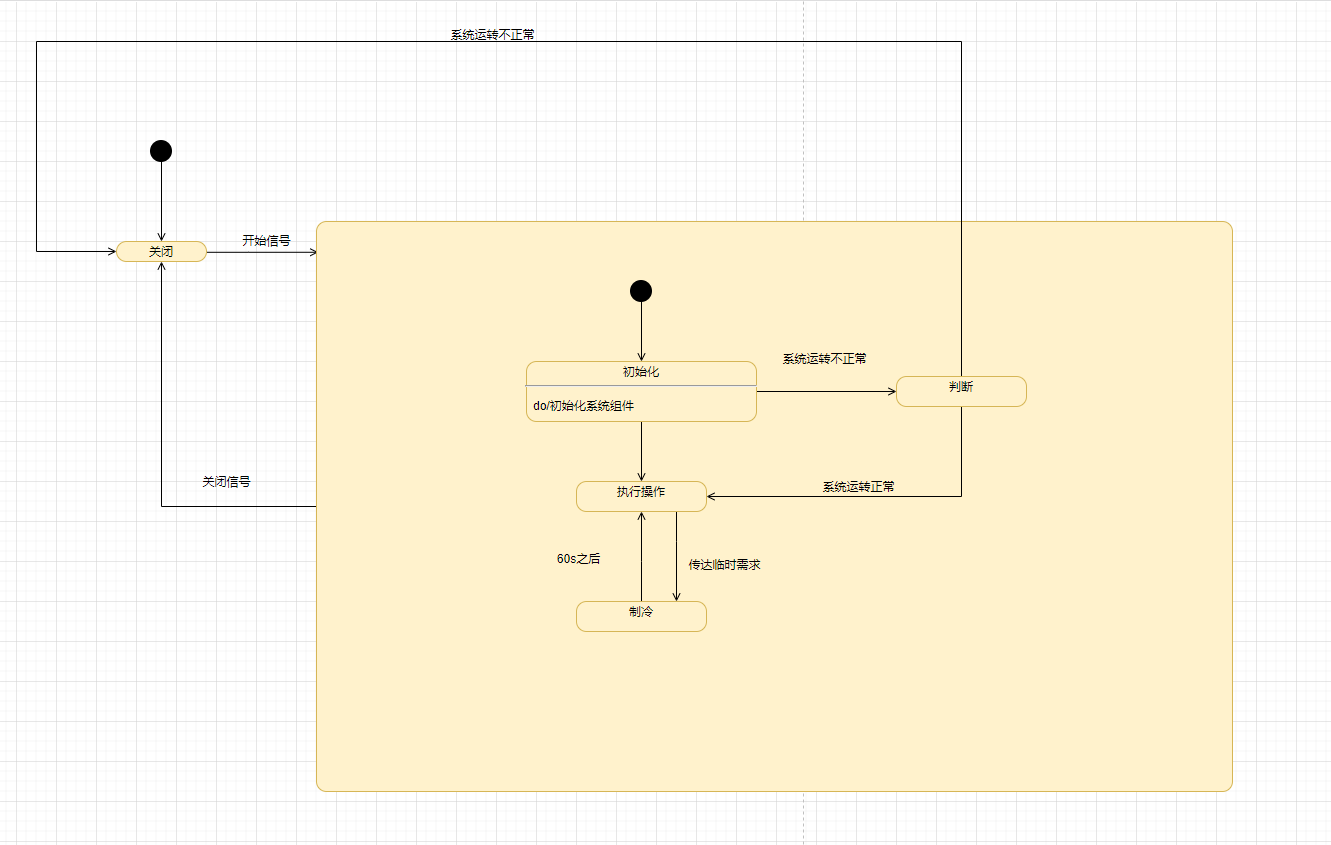
围绕车辆气候控制的需求、状态机与参数关系,设计软件虚拟调试流程及后续实时信号接入方案。
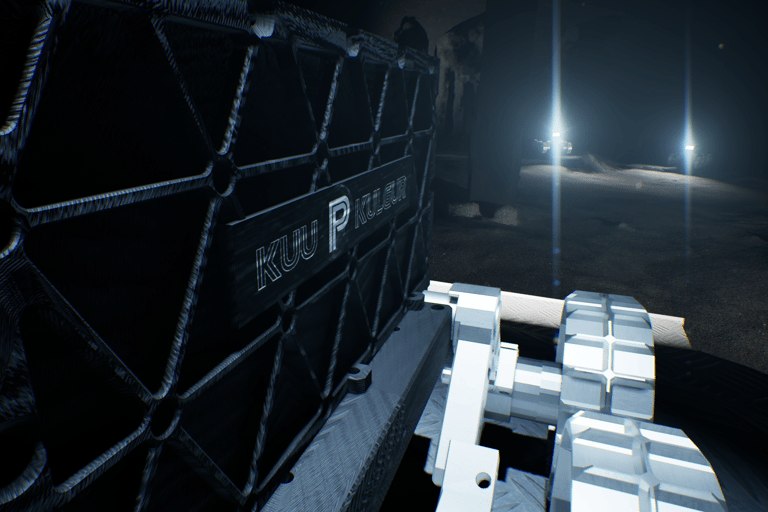
以地面月面模拟试验和虚拟场景对照,支撑机器人软件、感知与任务验证。
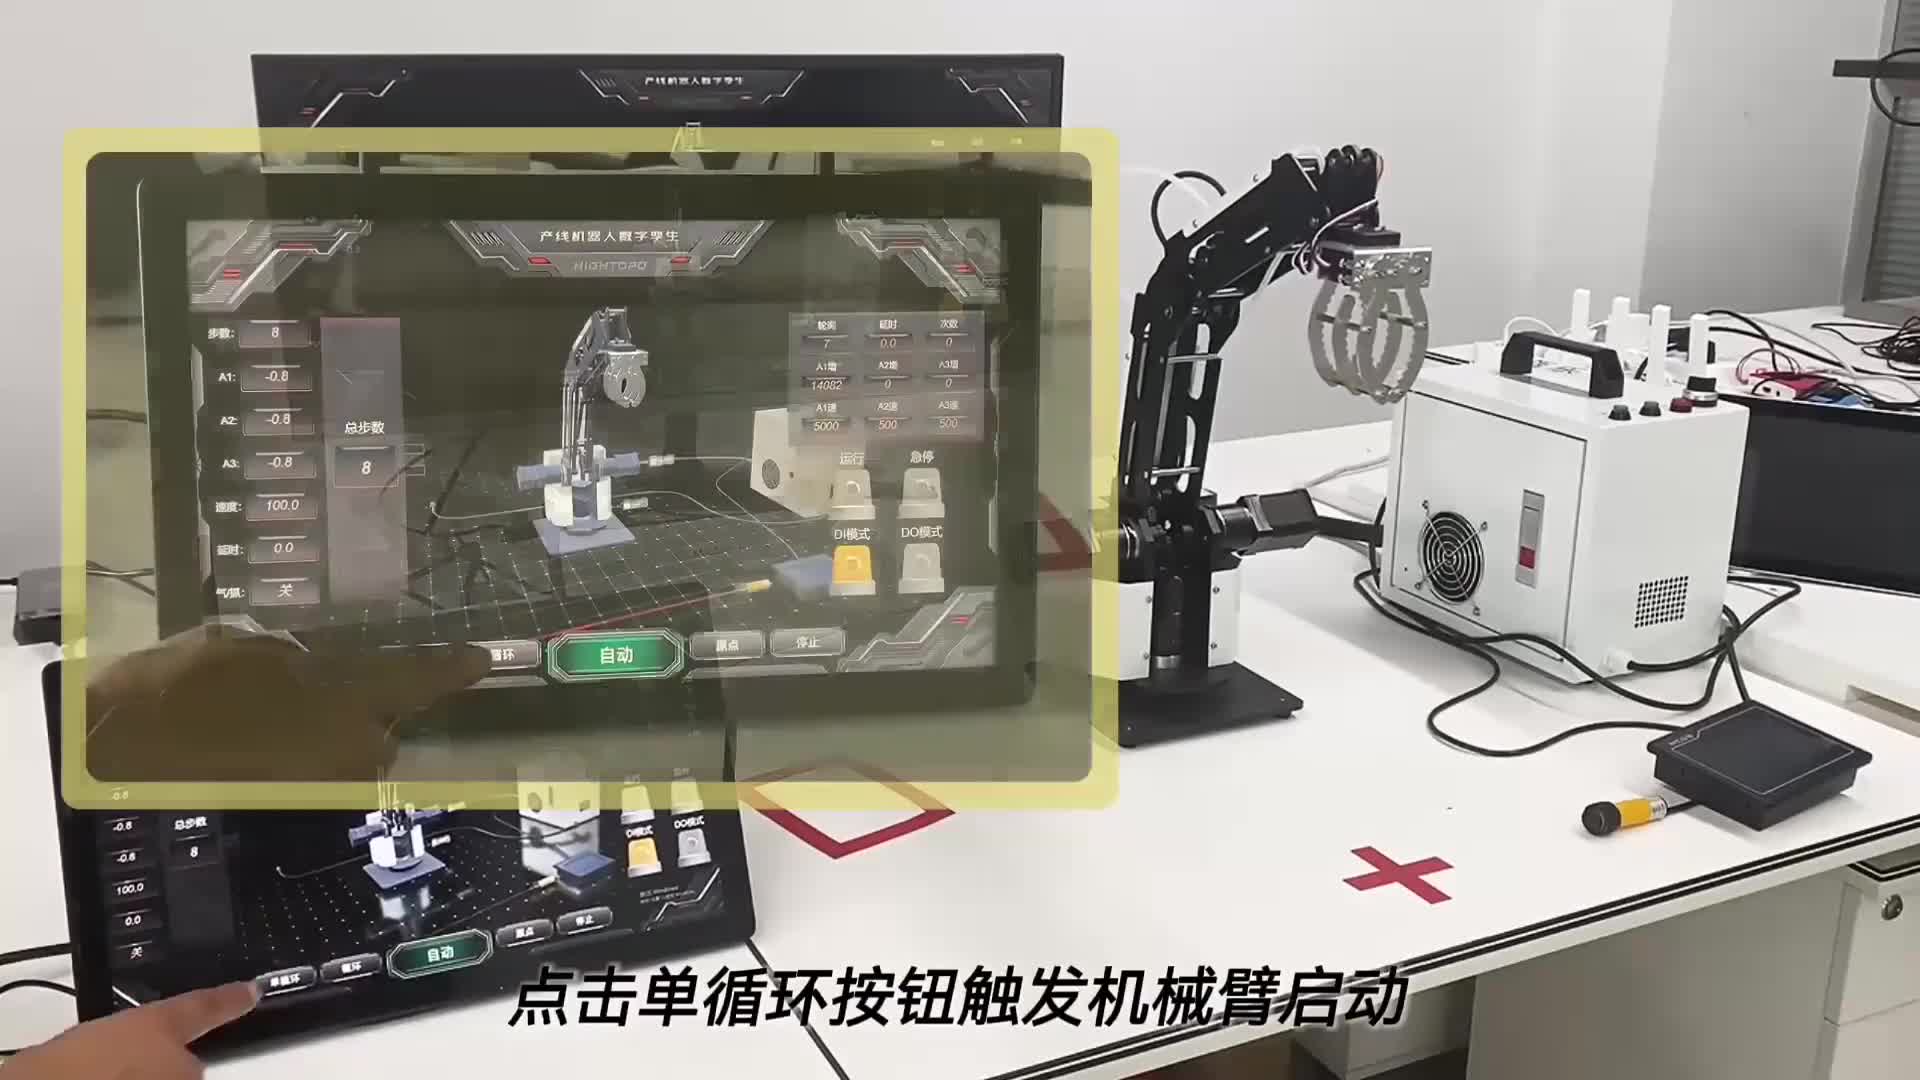
围绕关节状态、工具坐标与工步信号,组织可检查的机械臂孪生联调。
通过一致的接口组织集群仿真与设备状态,为虚实联调建立可扩展的基础。

构建产线/机器人孪生场景,打通状态映射与操控联调,支持演示与验收。
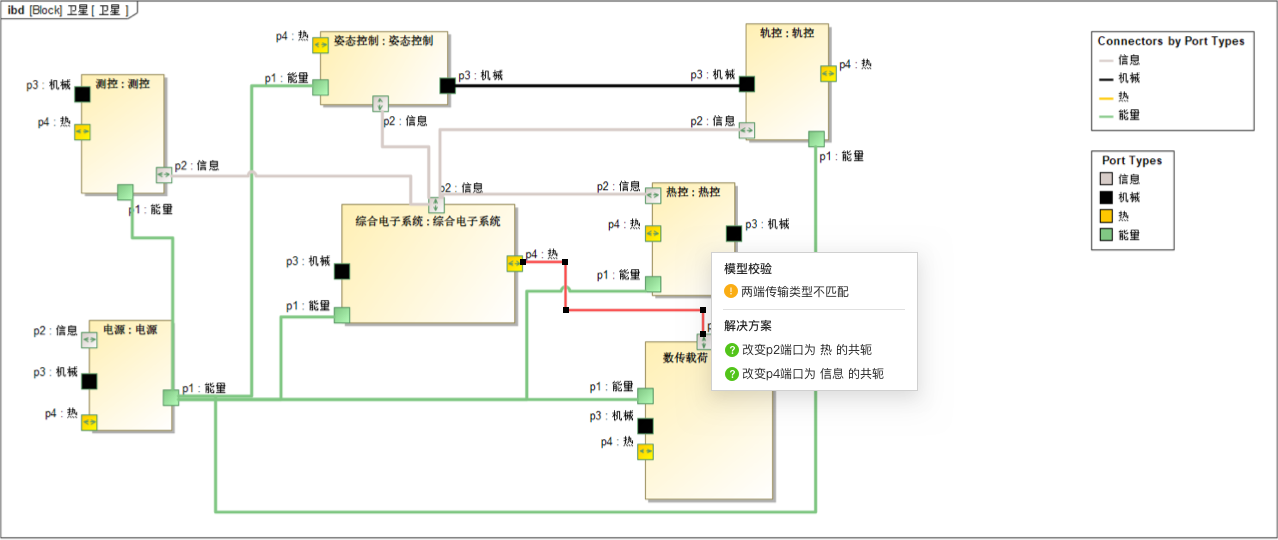
以需求文本、模型关系和规则清单为输入,组合确定性校验与 AI 语义审阅,生成可回溯、待人工裁定的问题单。
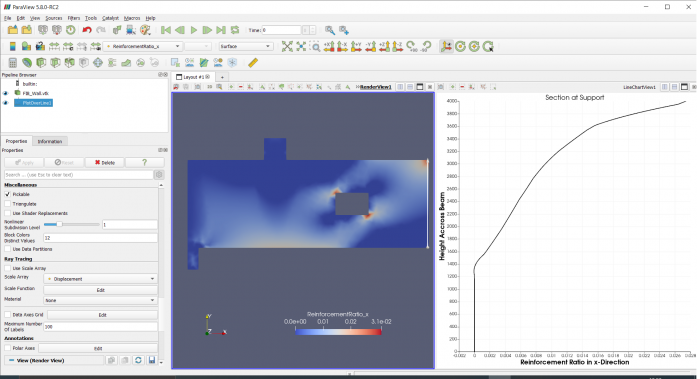
依据有限元后处理教程,以 VTK 场数据、截面曲线和过滤器状态为输入,设计可复现的 AI 辅助分析与人工核查流程。
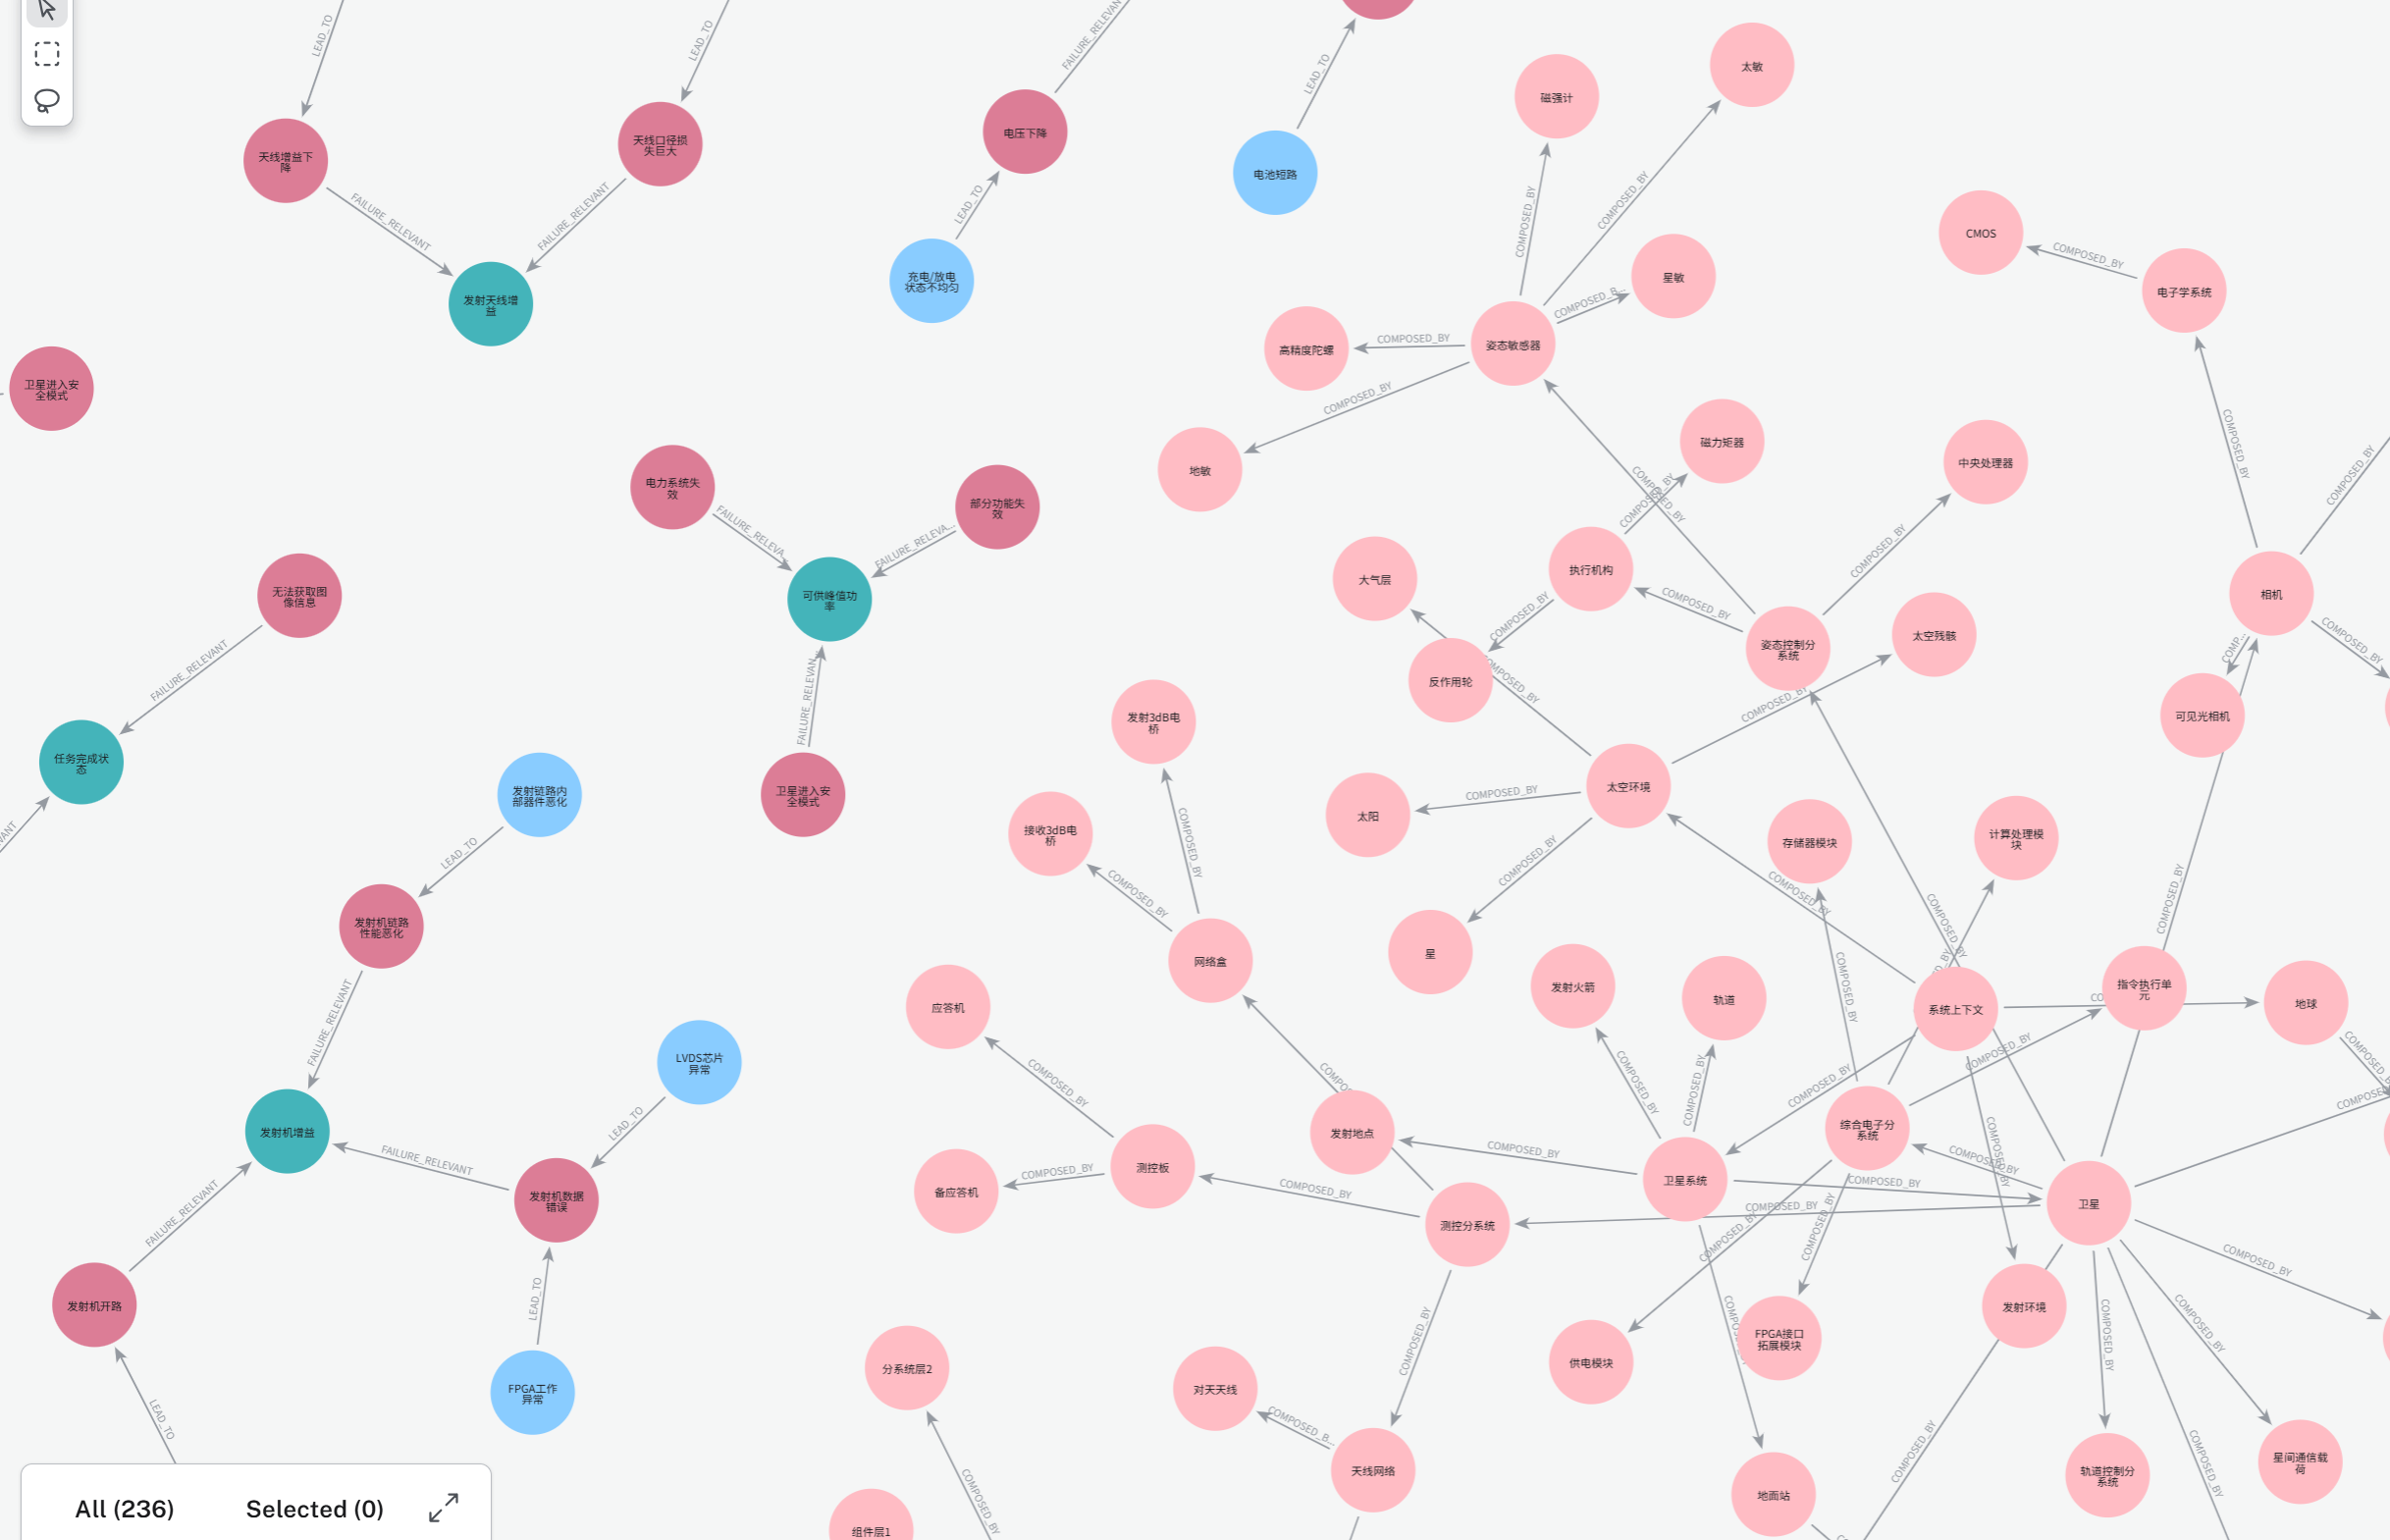
方案案例:把遥测异常、故障模型和图谱工具连接起来,输出候选根因、传播路径、影响范围与可复核的处置建议。
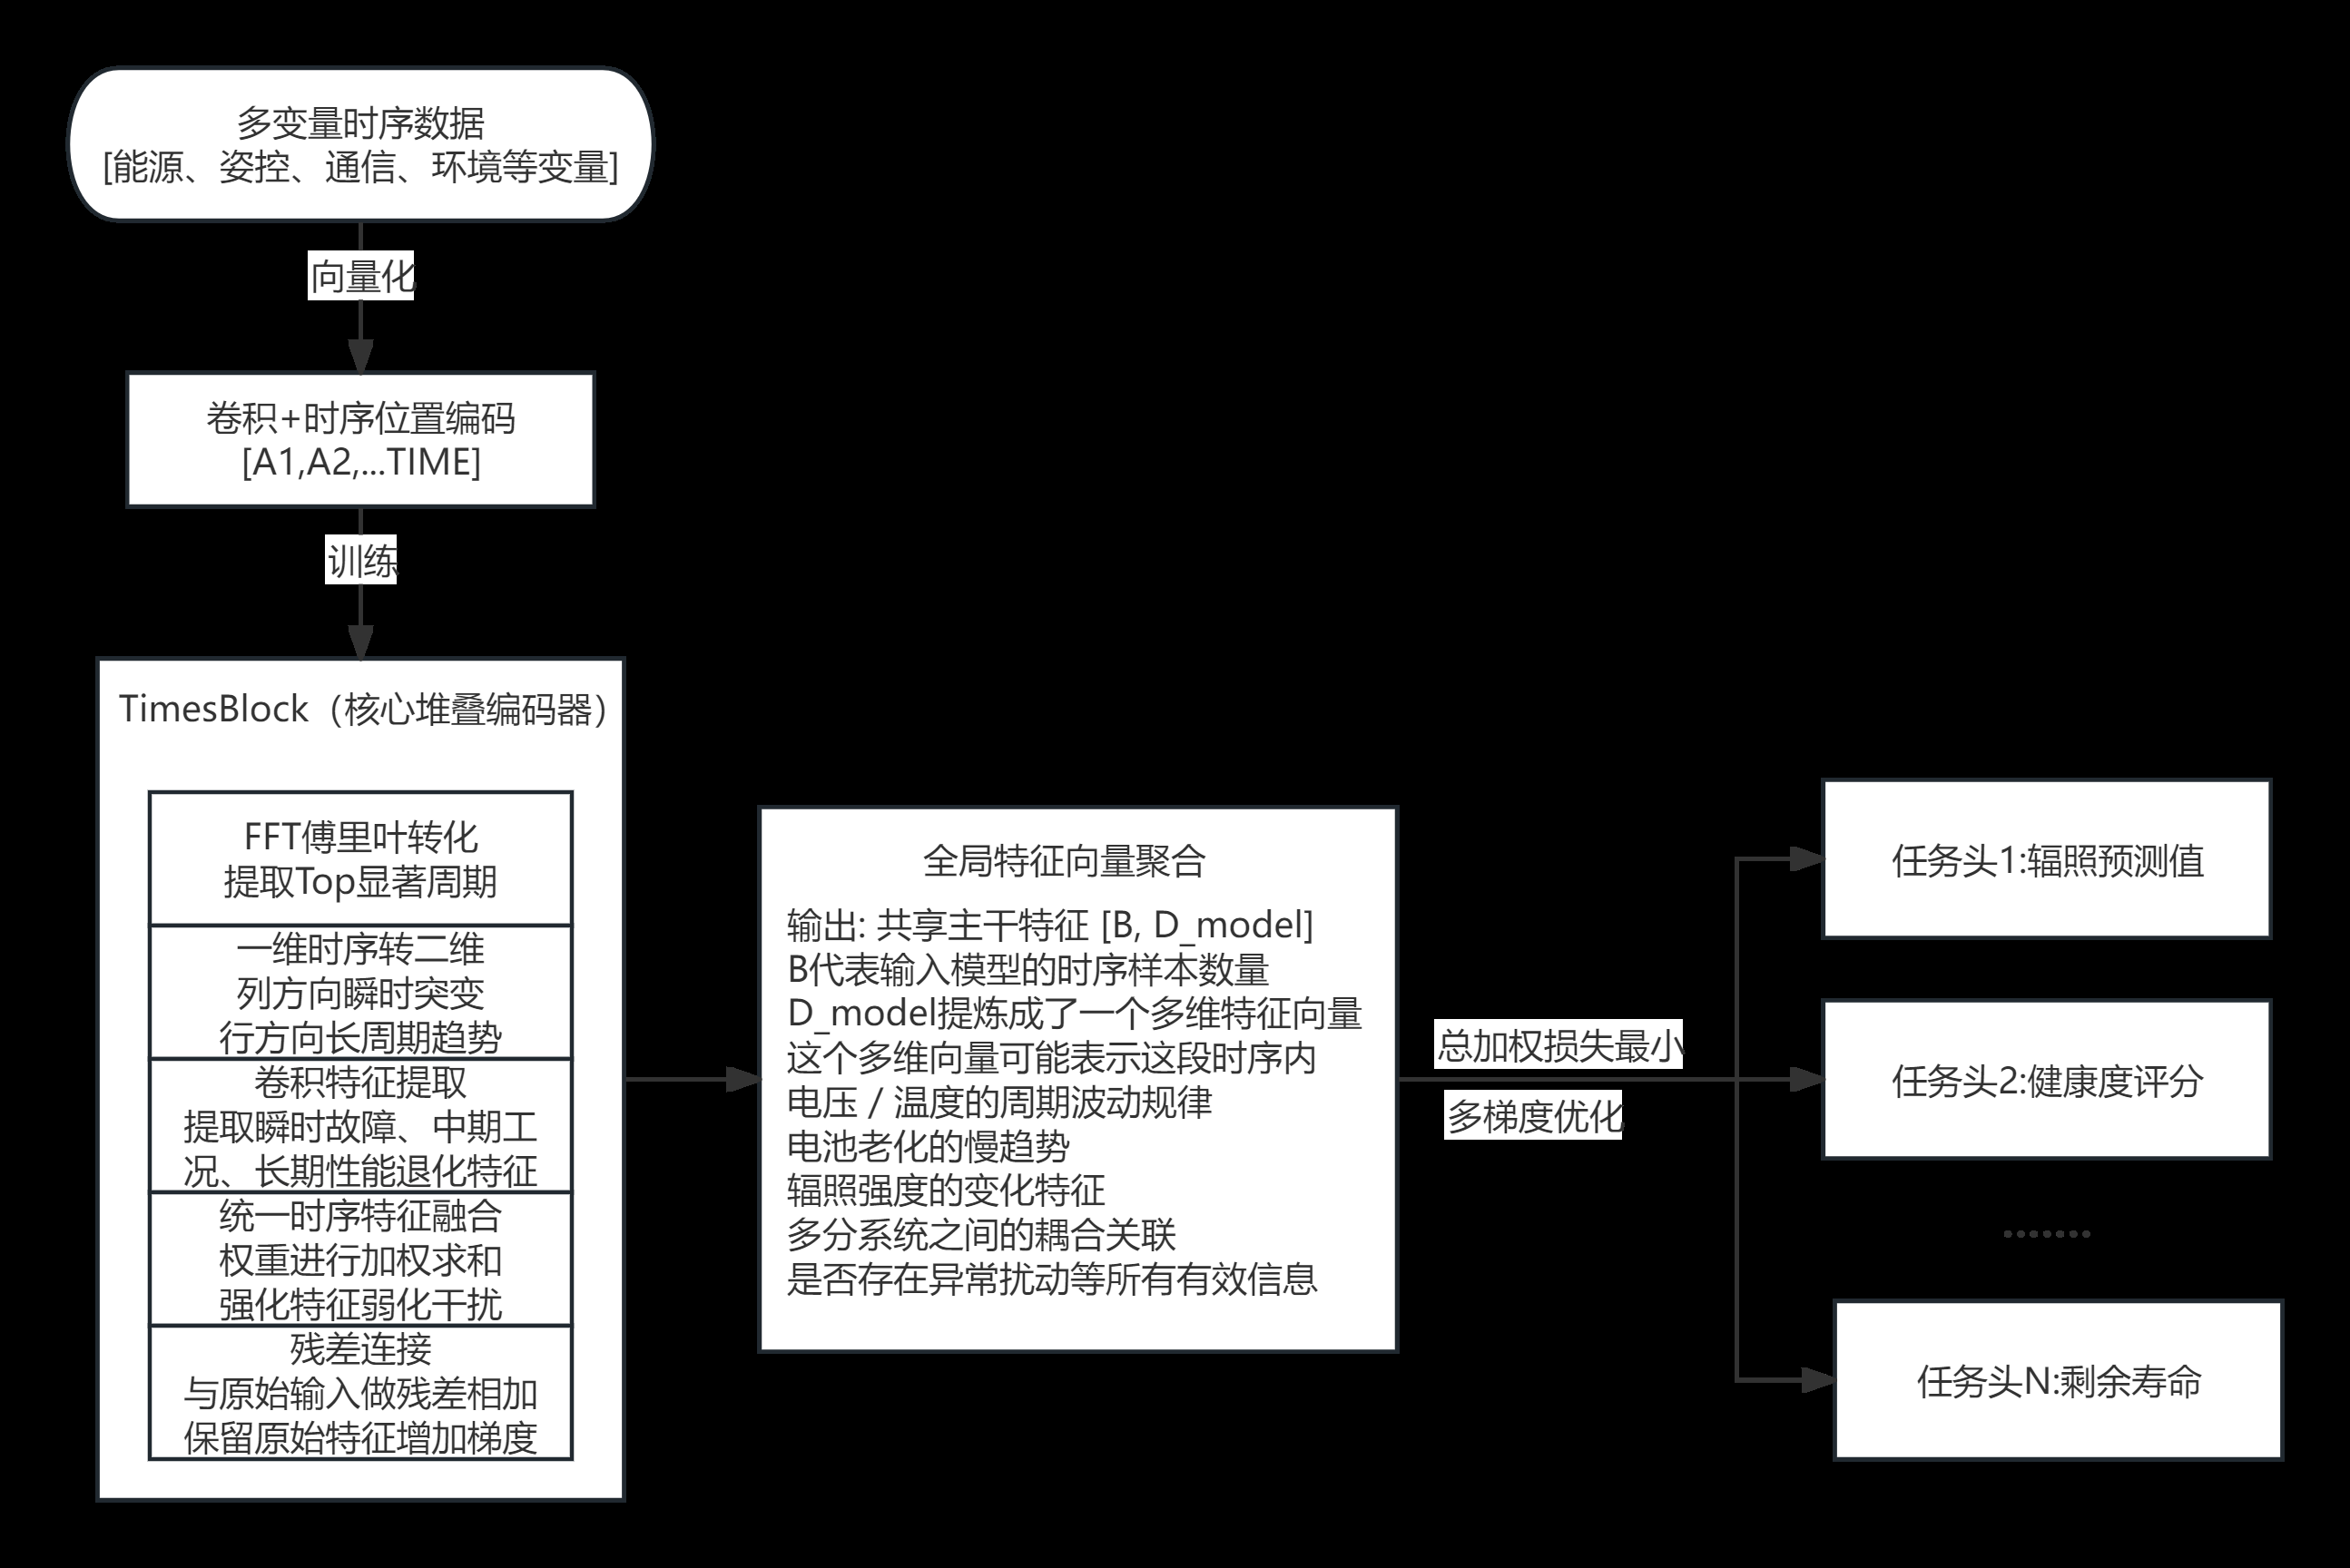
方案案例:通过参数化仿真与故障注入补充稀缺样本,设计仿真预训练、真实数据微调和分系统预测的评测链路。
把车辆动力学与多域模型接入软件训练流程,在实车试验之前检查控制策略。
将目标识别、坐标变换与机械臂运动连接成任务闭环,处理变化环境中的操作问题。
在虚拟环境中观察任务理解、计划生成与执行结果,验证智能体是否真正完成目标。
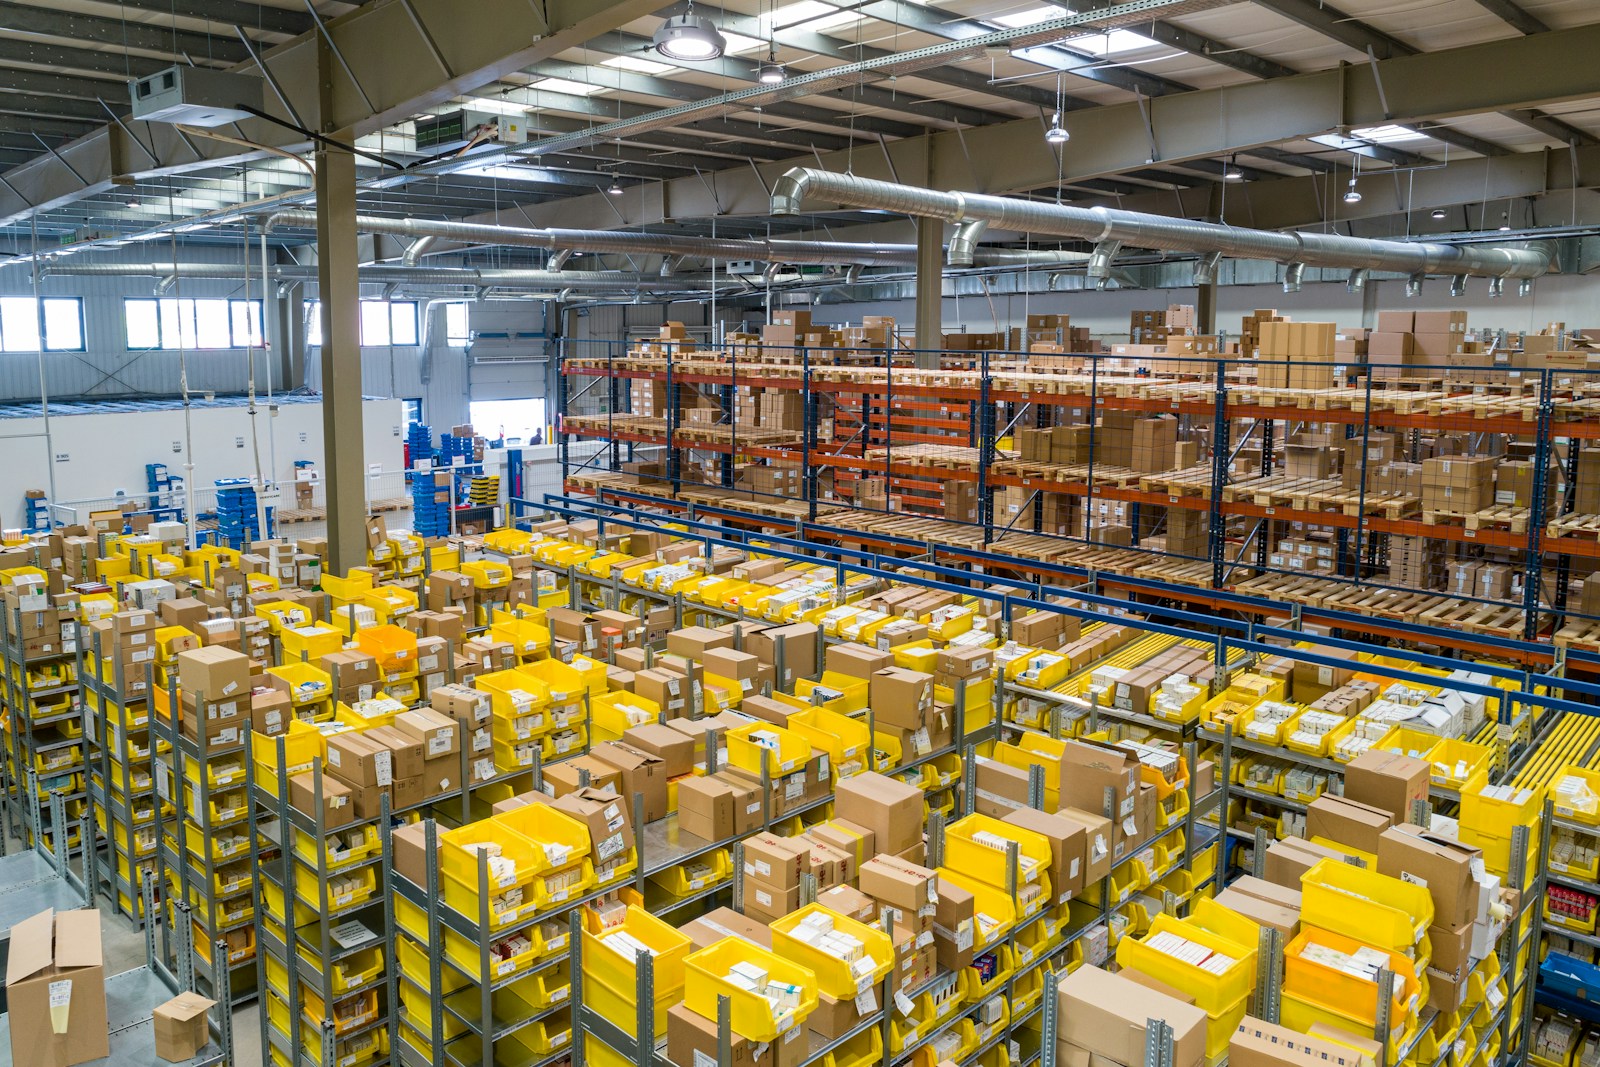
把订单、队列与资源调度转成可重复交互环境,用独立场景比较规则策略和学习策略。

以可评测指标驱动,完成感知识别、任务规划与机械臂/载具操控的最小闭环。
Engineering Notes
比较任务类型、输入成熟度和需要作出的决策,不以视频或图片相似程度判断是否适用。
把工具链、数据接口、模型精度、部署环境和权限条件带入方案,识别可复用与必须重做的部分。
围绕本阶段任务确定交付清单与验收方式,按本团队项目口径组织评审和移交。