
先定义运行范围
明确室内外环境、地图、底盘运动学、传感配置、限速与禁行区域。规划与控制使用同一坐标和时间体系,定位失效时的行为需提前约定。
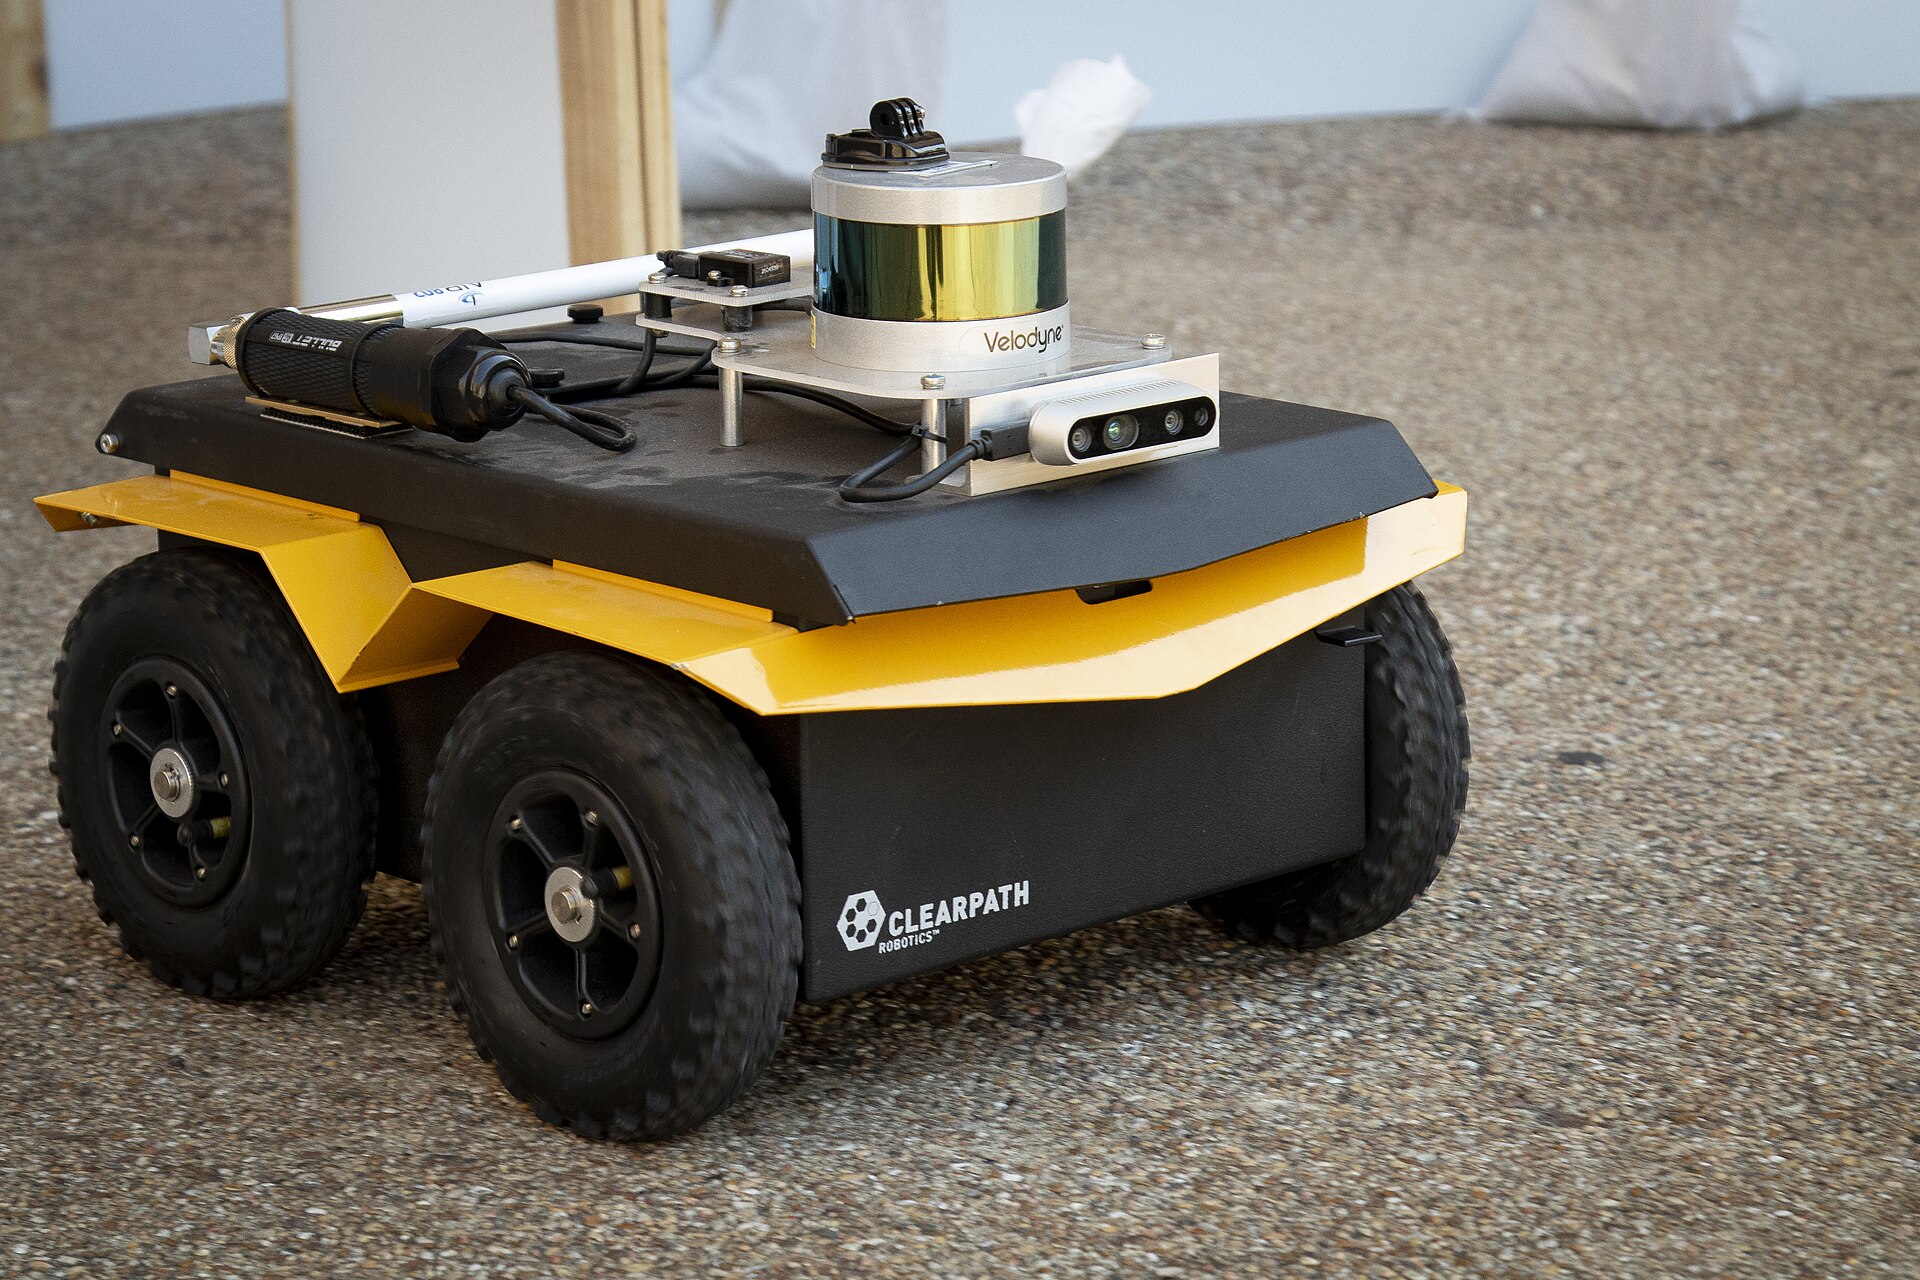
新航路提供机器人/载具智能驾驶外包:交付感知-决策-控制原型、评测集与报告,可与机器人孪生联调。
最后更新:2026-08-12 · 新航路数字化外协团队
结合实施指南与案例正文,了解输入要求、技术路线、交付资产和效果评估方法。
Engineering Notes
明确室内外环境、地图、底盘运动学、传感配置、限速与禁行区域。规划与控制使用同一坐标和时间体系,定位失效时的行为需提前约定。
将定位、环境表示、全局规划、局部控制和任务管理分别联调。Nav2 提供导航与行为树相关组件,实际配置仍需适配机器人与场景。
在仿真中统计到达率、碰撞和恢复行为,再按独立计划进行现场验证。仿真通过不等于获得真实环境的安全保证。