

垂域智能体识别-规划-操控试点
01
项目背景
从识别演示走向可评测任务闭环。
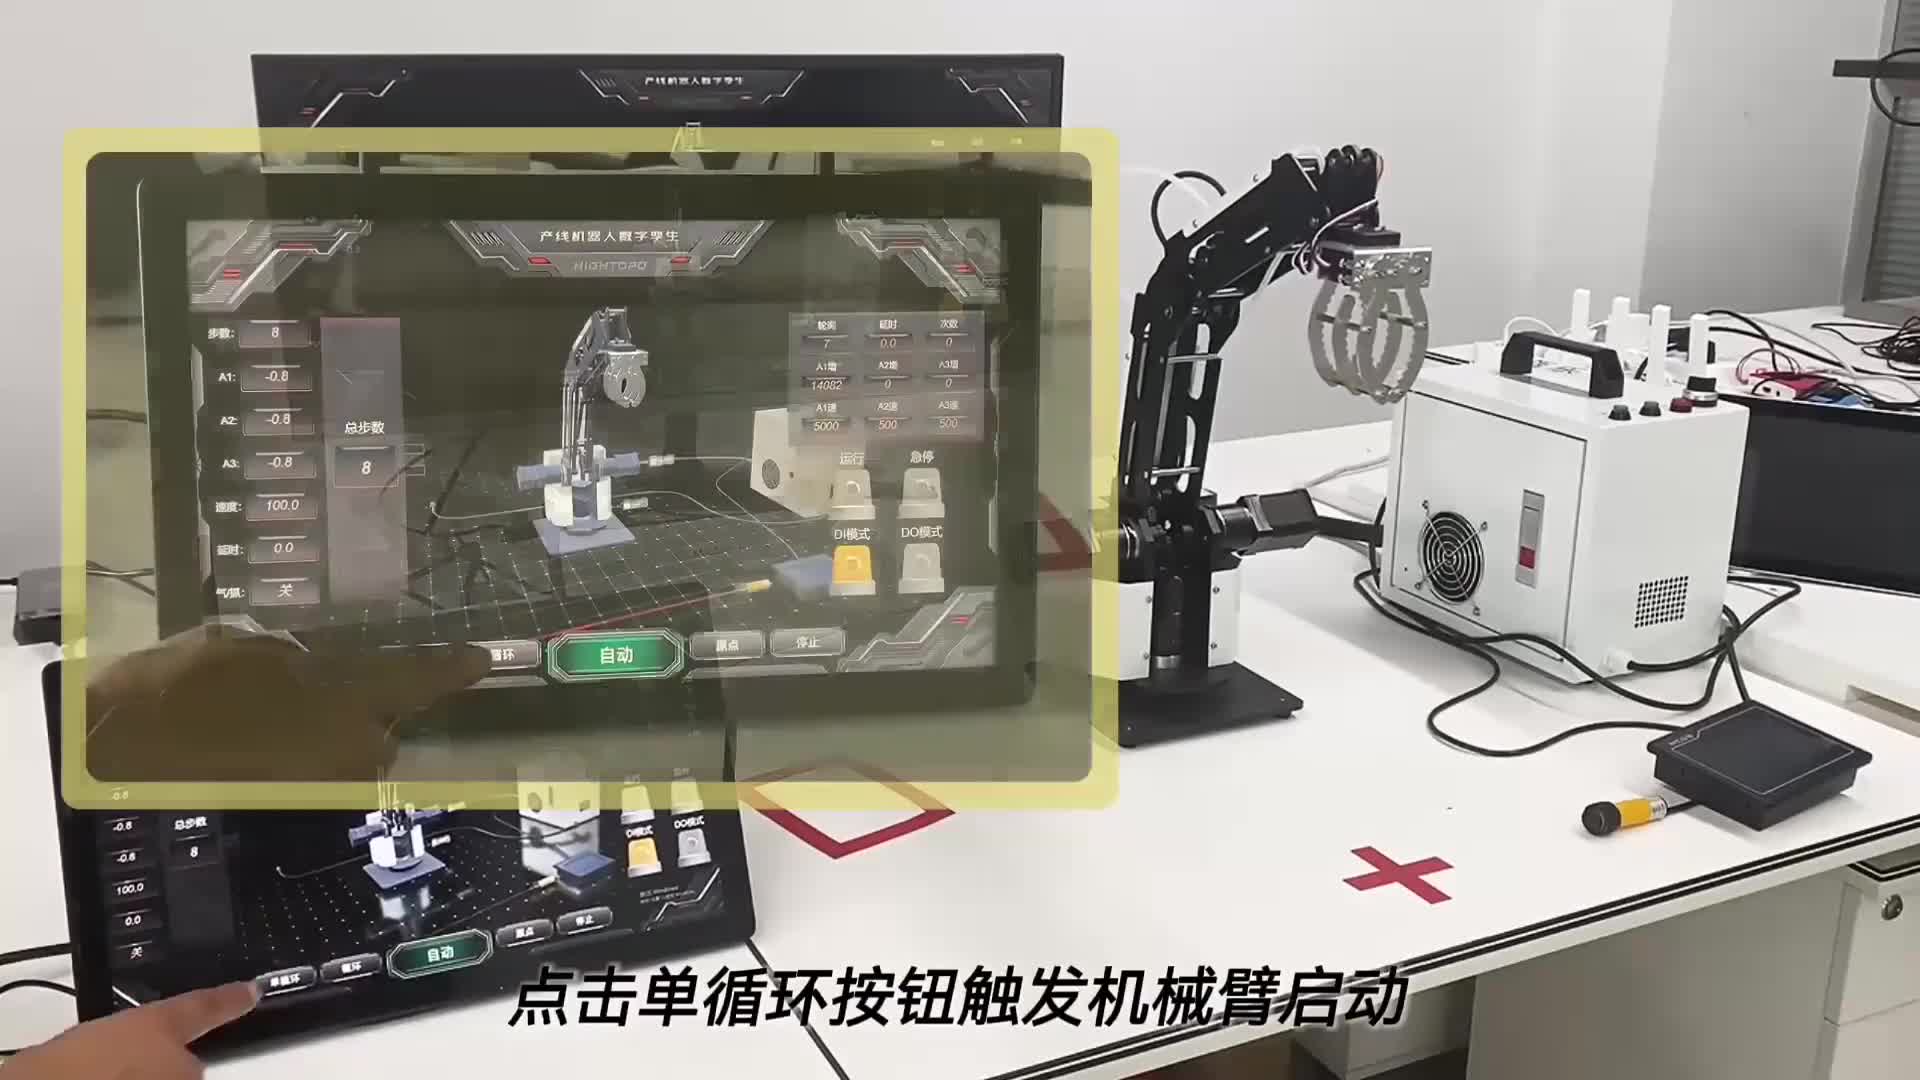
垂域智能体试点常能展示目标识别或自然语言问答,却没有说明识别结果怎样变成有效任务、计划如何检查以及执行失败后怎么恢复。我们以受控环境中的目标定位、任务规划与机械臂操作为例,组织一个可以逐段检查的闭环。
启动阶段先确认对象、任务、允许动作与完成条件。暂时没有现场数据时可使用明确标注的仿真输入,但不能把仿真成功率当作真实设备成绩。试点目标是回答关键可行性问题,不默认承诺无人值守或全场景适用。
02
技术路线
感知、规划与执行分层约束。
感知层输出类别、位姿、质量状态与采集时间;任务层将业务目标转换为步骤和前置条件;执行层调用经过约束的动作接口。机械臂基座、相机和工具的坐标关系独立维护,避免识别位置正确却因坐标错误导致执行偏离。
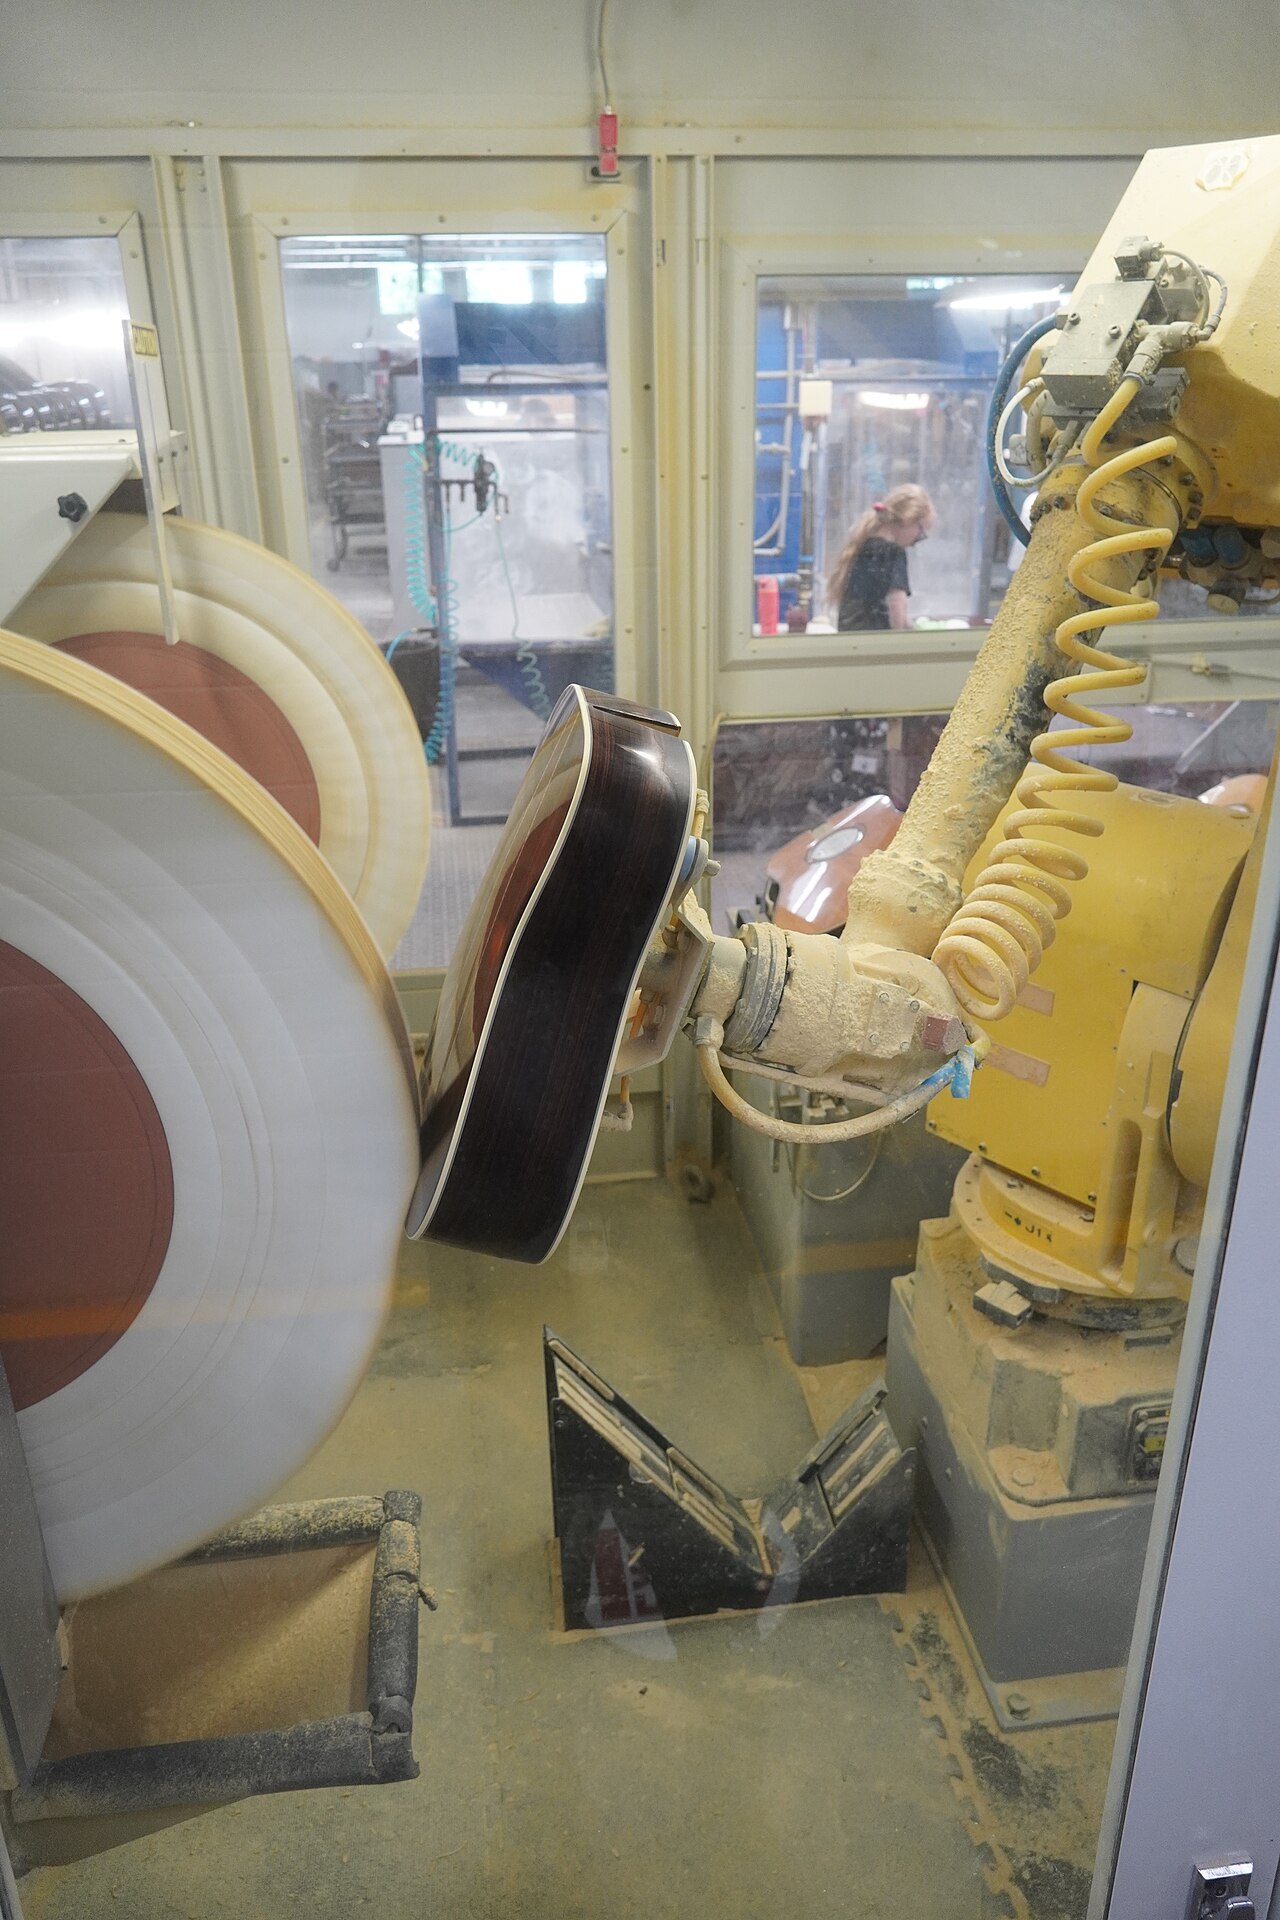
规划结果在执行前检查权限、对象存在性、参数范围和当前状态。高层智能体不绕过底层控制或安全联锁,工具返回的失败不能被自然语言总结为成功。每一层保留日志和可定位的错误类型,便于查明闭环中断的位置。
03
实施过程
基线、最小闭环与独立评测。
先建立可重复的感知输入与规则流程,使用固定目标验证坐标和接口,再逐步增加目标位置、遮挡和任务变化。优先在软件仿真或受控台架中确认流程,真实设备接入由现场负责人落实权限、安全停止和操作条件。
训练或调参数据与验收数据分开,测试集覆盖成功、不可达、目标缺失、规划失败和执行超时。记录每个环节的输入输出和耗时,将最终失败分解为识别、定位、规划或控制问题,不只展示最好的一次结果。
04
交付内容
模型、工具契约与失败证据。
建议移交模型及版本、数据与标注说明、感知接口、任务流程、执行适配和部署配置。附带独立评测样例、指标定义、运行记录和失败回放,使接收方能够复核任务是否真正完成,而不是只收到一段智能体演示视频。
外部模型服务、运行算力、商业组件和数据权限分别说明。若包含强化学习,应增加环境、观测动作、奖励、检查点与评测配置;若仅使用规则或传统规划,不把它包装成已经训练出的强化学习能力。
05
验收方法
任务完成与边界处理并重。
验收同时检查任务成功、错误拒绝、约束违规和异常恢复。对无法确认目标或权限的输入,系统应说明原因并停止相应动作。由接收方在约定环境执行保留任务集,核对每项结论与日志证据一致。
试点结果仅适用于当前对象、数据与工况。升级模型、工具或设备后应评估重新验证范围;仿真策略也不能未经检查直接迁移到实物。最终阶段报告需要明确已解决问题、仍存风险和下一阶段实施条件。
06
实施效果
用任务结果衡量智能化收益。
我们交付可演示、可回放、可评测的识别到操作闭环,用任务完成情况决定后续投入。
实施后在固定任务集上记录完成率、人工介入次数、失败原因和单次任务时间,并与原有流程用同一口径比较。