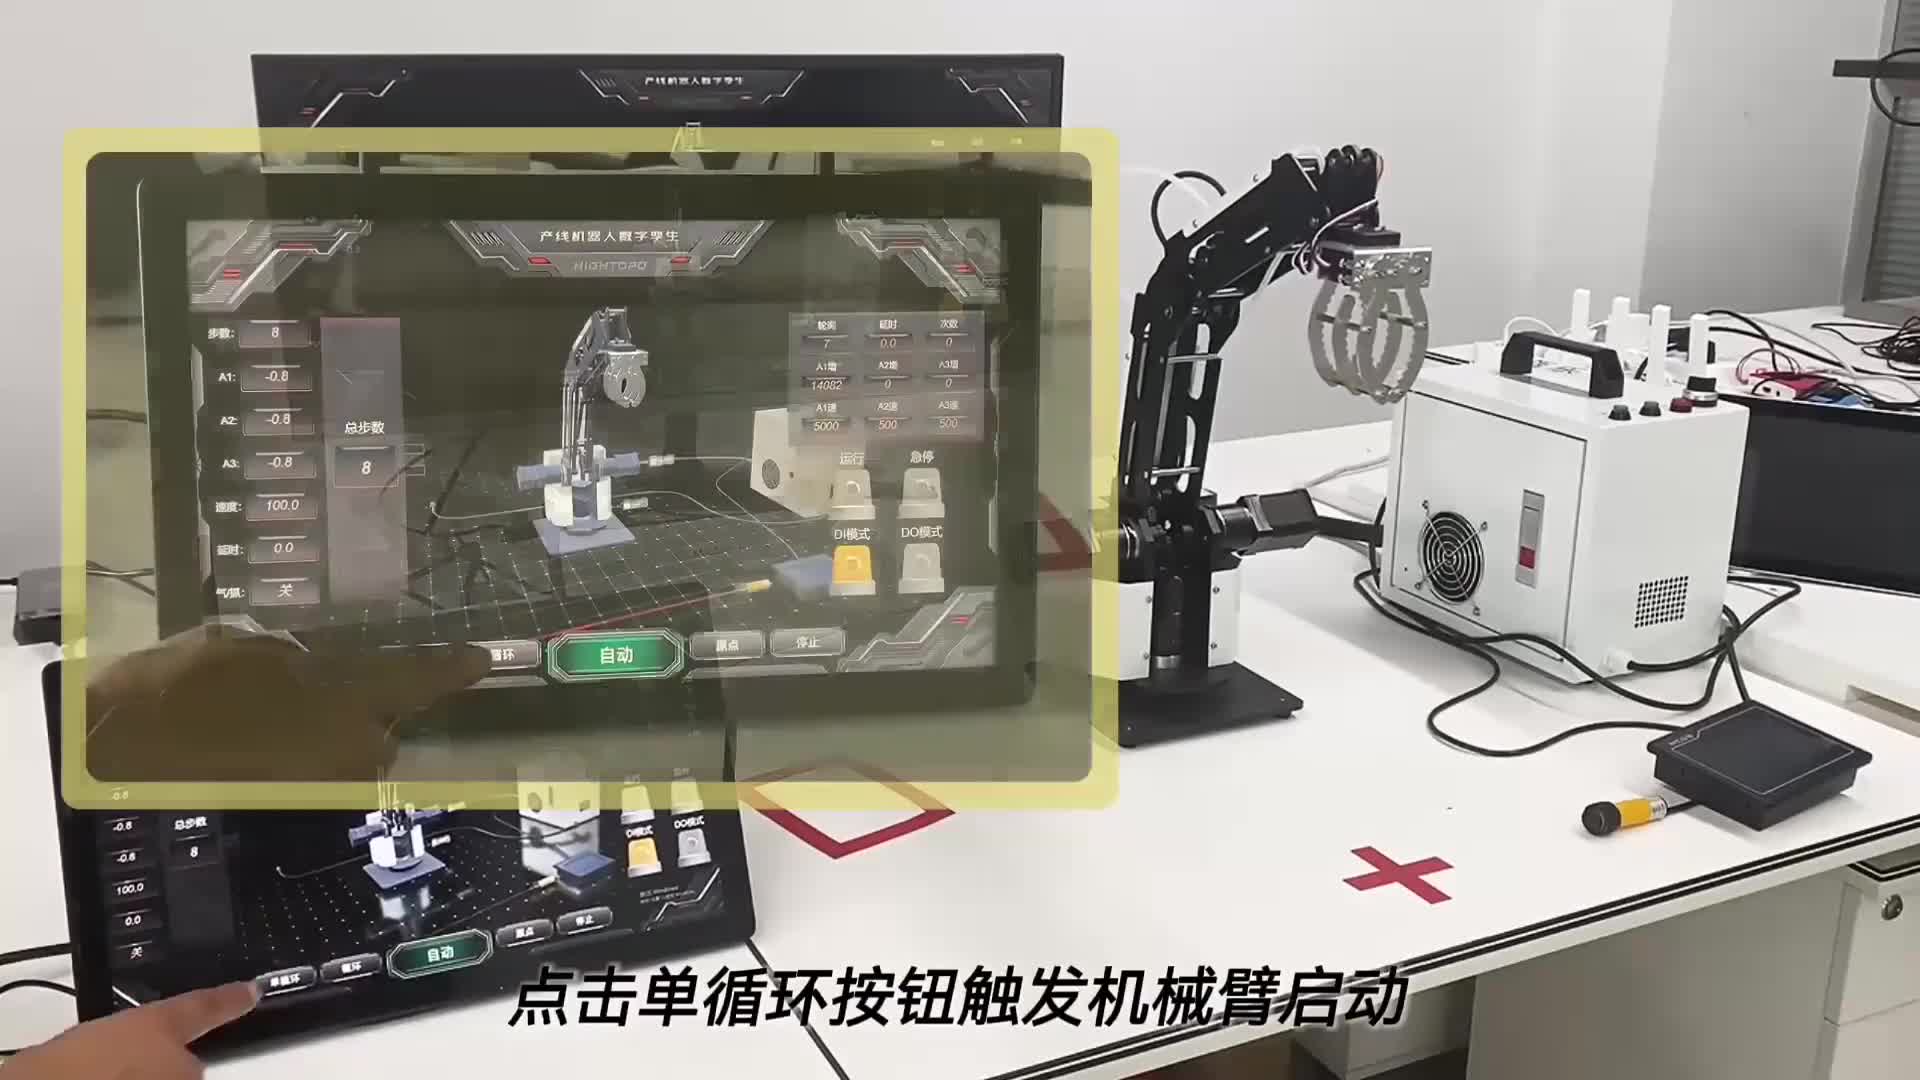
适合怎样的项目?
适合机构状态可视化、离线任务预演、接口联调与操作培训。涉及动力学或接触预测时,应另行确认物理模型与标定范围。
机器人数字孪生应同时交付机构模型、坐标与单位约定、关节状态映射、任务场景及联调记录。新航路从单轴、低速和可回放数据开始核对,再扩展到多轴任务;观测与控制权限分别管理。
最后更新:2026-10-13 · 新航路数字化外协团队
查看交付与验收说明结合实施指南与案例正文,了解输入要求、技术路线、交付资产和效果评估方法。
工程交付说明
适合机构状态可视化、离线任务预演、接口联调与操作培训。涉及动力学或接触预测时,应另行确认物理模型与标定范围。
提供机构拓扑、关节限位与零位、质量惯量、工具和工件坐标、控制协议、采样时间戳及安全约束。
画面跟随关节角不等于动力学可信。实机运动前需落实急停、速度限制、现场权限和失联策略;仿真通过不等于现场安全验收。
机构数量、协议开放程度、标定条件、接触任务复杂度和现场联调次数影响费用。优先用回放数据定位映射问题,减少占用设备的联调时间。
验收证据
逐轴检查零位、方向、比例、限位及末端位姿。
验收证据
对照时间戳检查状态延迟,测试断连、重连和控制权交接。
验收证据
固定轨迹、速度、负载及版本,分别记录位置误差和异常恢复行为。