
探月机器人虚实对照与月面环境验证
01
项目背景
本项目在地面月面模拟环境中对照车辆运行与虚拟场景,验证控制软件、感知和任务流程,重点检查坐标、姿态、任务接口与回放一致性。
02
技术路线
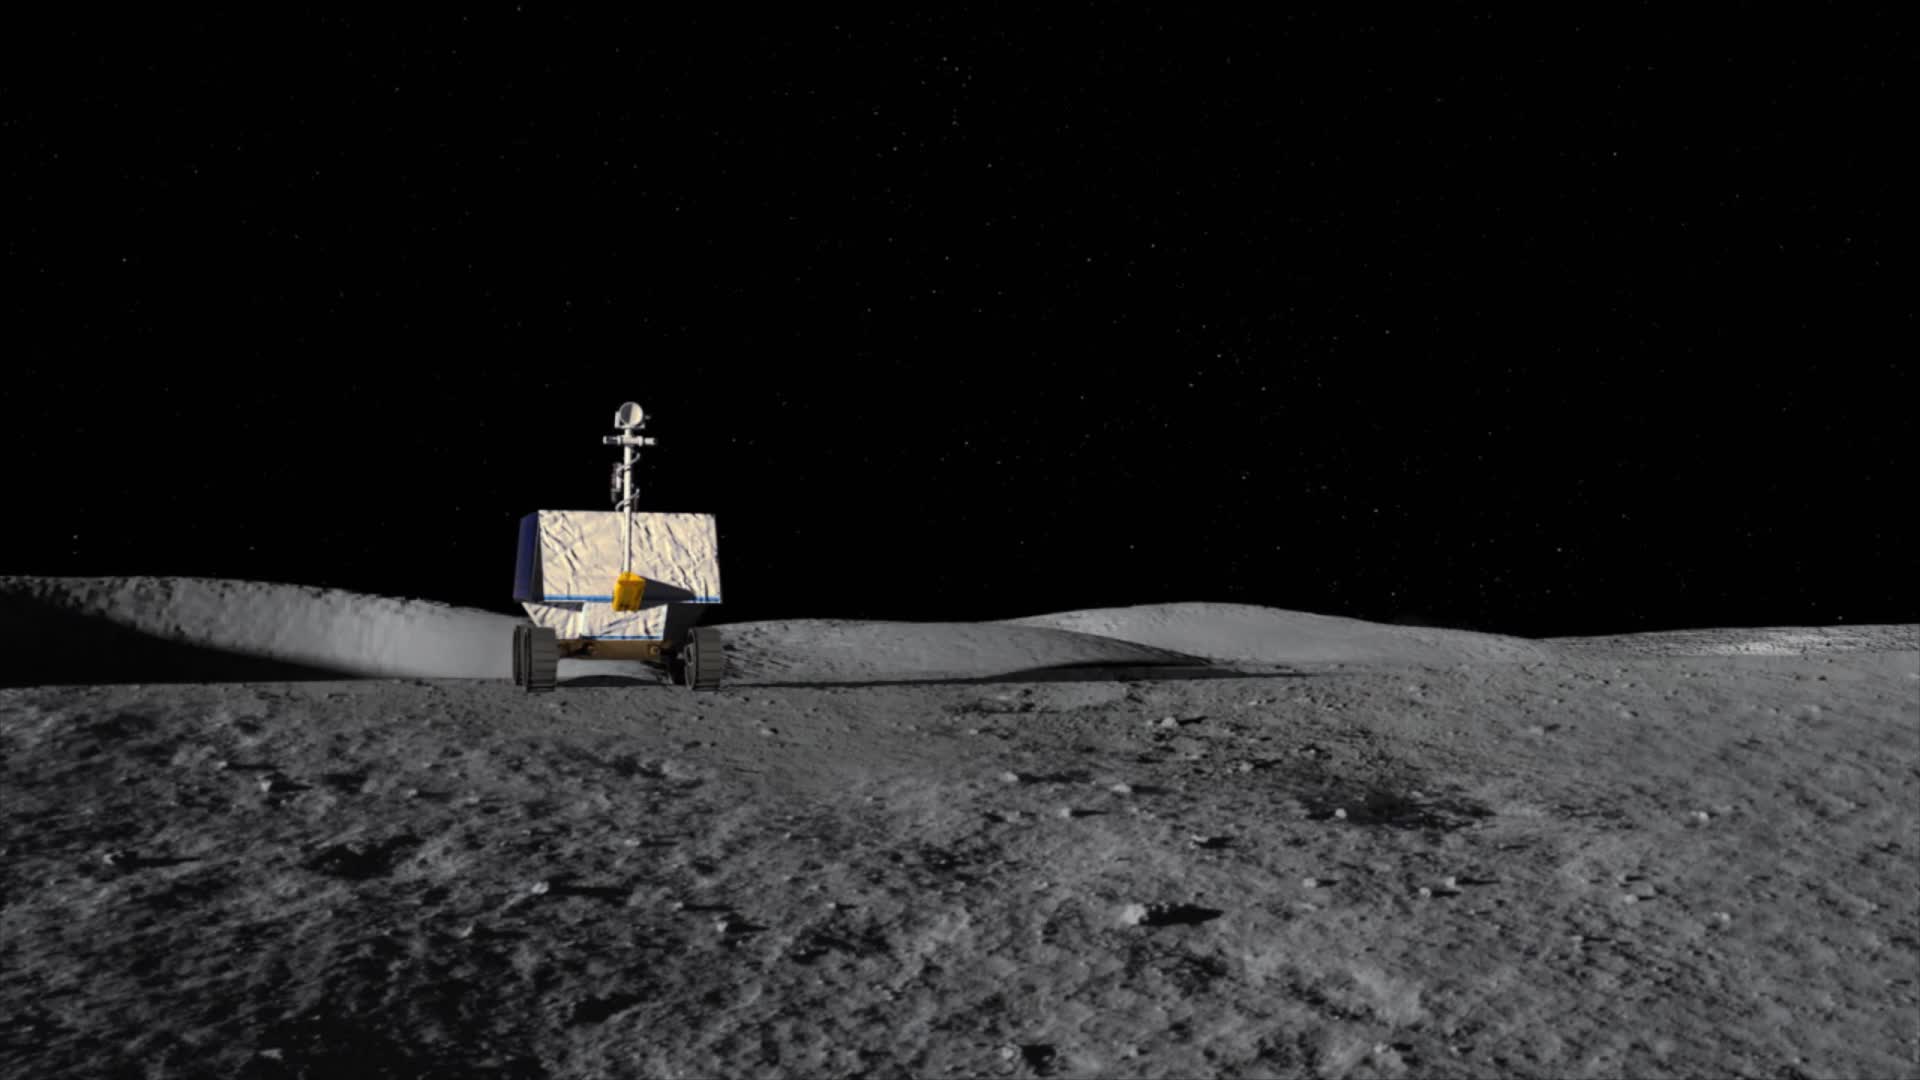
车体、关节、传感器和环境分层建资产。视觉场景负责空间与光照,运动模型负责动作响应,任务层负责流程与状态。轮土、热环境等预测能力单独说明依据,不从画面逼真推断物理准确。
03
实施过程
先对齐坐标、车辆姿态和传感器安装,再用相同任务片段记录虚实轨迹。通信延迟、数据缺失和人工操作写入日志,逐步比较可测指标。合成图像可辅助感知研究,仍用独立数据评测。
04
交付内容
交付机器人场景工程、虚实坐标映射、任务回放记录以及模型校核与边界说明。每项标明版本、输入、使用环境和对应验收步骤。
05
验收方式
视觉、功能和物理精度分开验收。地面类月环境能支持部分验证,不能直接等价为月面全环境验证。交付中保留参数来源、已验证工况和未覆盖条件。
06
实施效果
把软件验证前移到虚拟环境。
我们在实物试验之前检查任务接口、场景配置和异常处理,减少昂贵场地占用期间的软件排错。
评估记录虚拟环境发现的问题、地面试验重复次数以及同任务下的虚实轨迹偏差,不用渲染逼真度替代动力学验证。