
车辆多物理域仿真驱动的 AI 控制训练
01
项目背景
本项目把车辆多物理域模型接入 AI 控制训练流程,在实车测试前检查接口、约束与异常工况。训练与评测采用可重复的软件环境,并通过独立工况比较策略表现。
02
技术路线
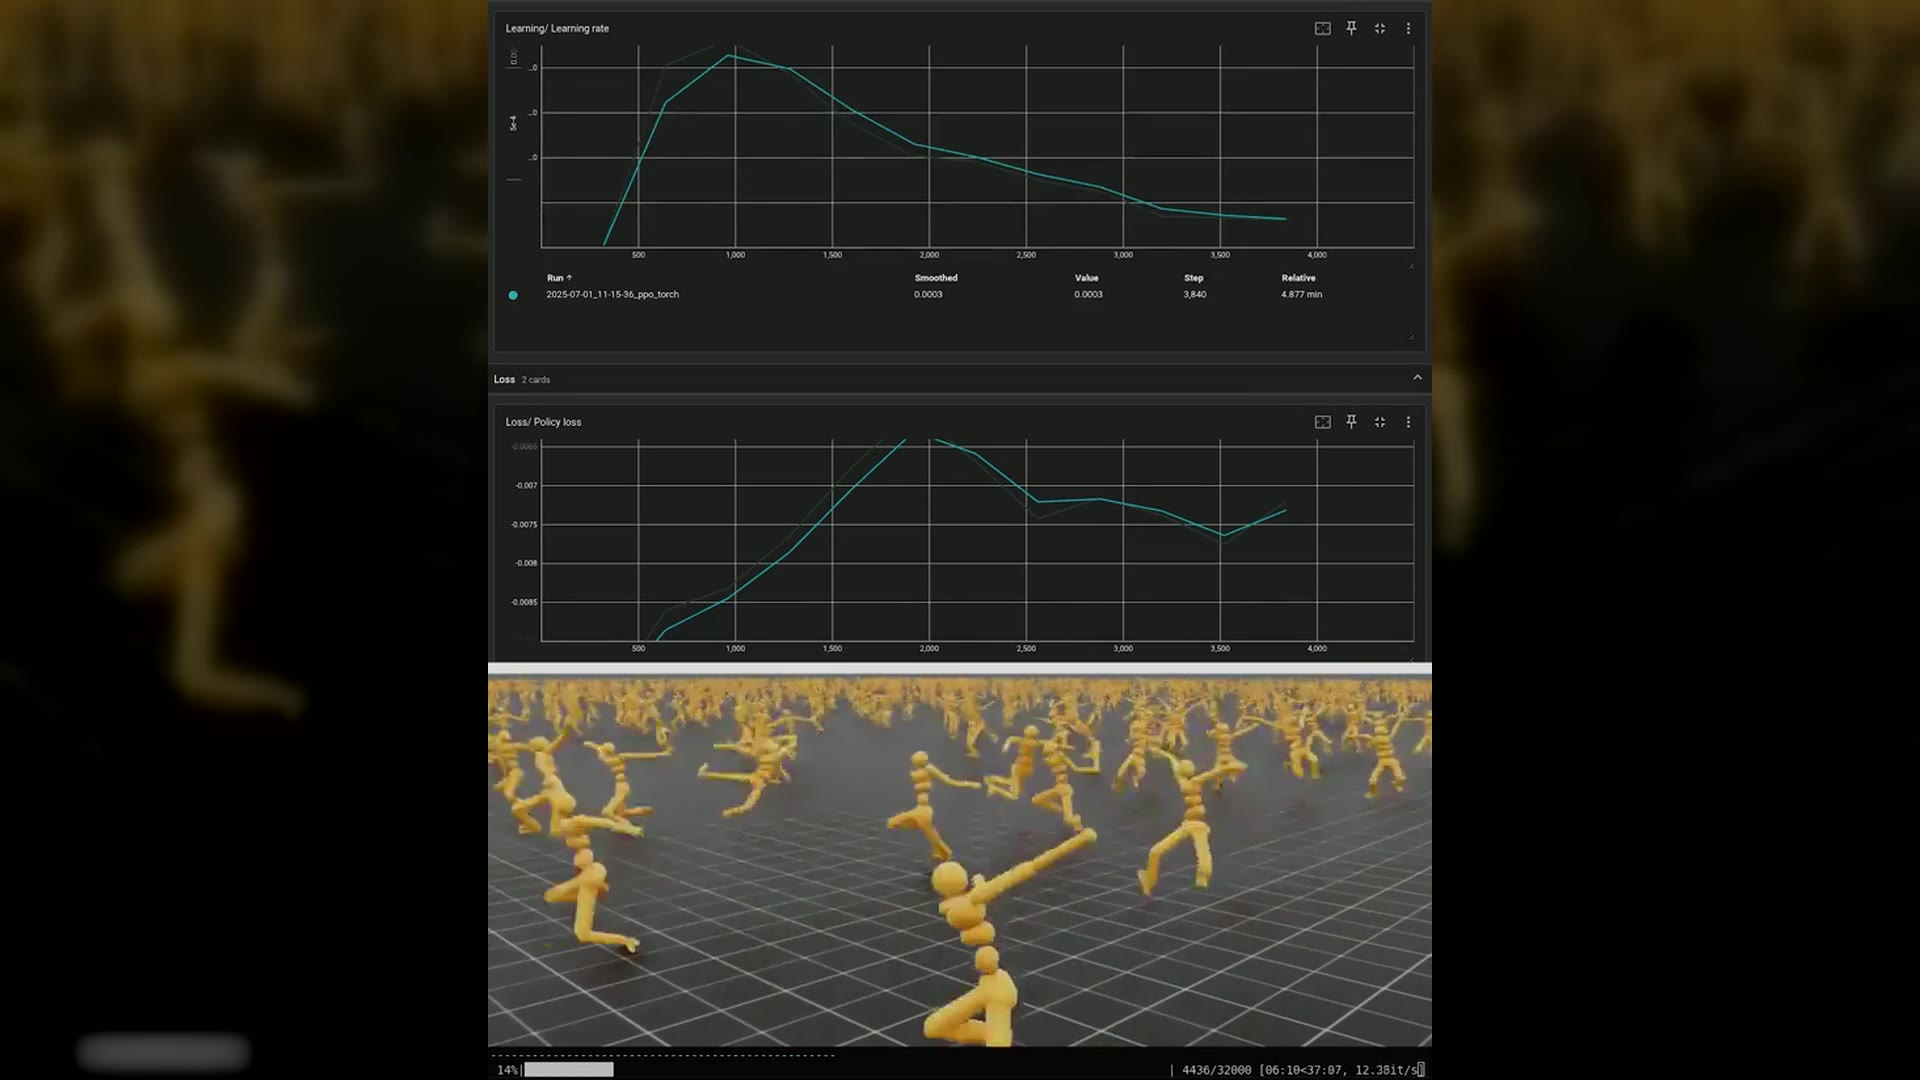
先定义训练接口:策略能观察哪些状态、输出什么控制量、环境如何推进和重置。动力系统、悬架与能源模型按目标精度组合,并保留参数来源。加速计算不能牺牲任务关键的动力学行为。
03
实施过程
先用固定控制输入校核模型,再接入基线策略,最后扩展工况与扰动。训练与独立评测分开保存,统计失败和约束违规,不只展示最好的一次轨迹。模型或控制接口变化后,重新检查训练结果是否还适用。
04
交付内容
交付车辆仿真模型、训练交互接口、工况与评测集以及策略验证记录。每项标明版本、输入、使用环境和对应验收步骤。
05
验收方式
软件仿真训练不替代实车验证。交付包含模型版本、运行依赖和失效条件,明确哪些结论只来自虚拟环境。
06
实施效果
在实车试验前迭代控制软件。
一部分控制软件调试前移到虚拟环境,减少必须等实车才能发现问题的环节。
比较单轮训练耗时、单位工况仿真成本和实车前已识别的异常,同时保留未参与训练的评测工况,防止把训练效果误当成泛化能力。