
农业采摘机器人的视觉定位与自主操作
01
项目背景
田间目标位置会变,只做识别不够。我们在本项目中把识别、导航和机械臂操作连起来,先在通用机械臂上验证核心流程,再谈定制末端。
02
技术路线
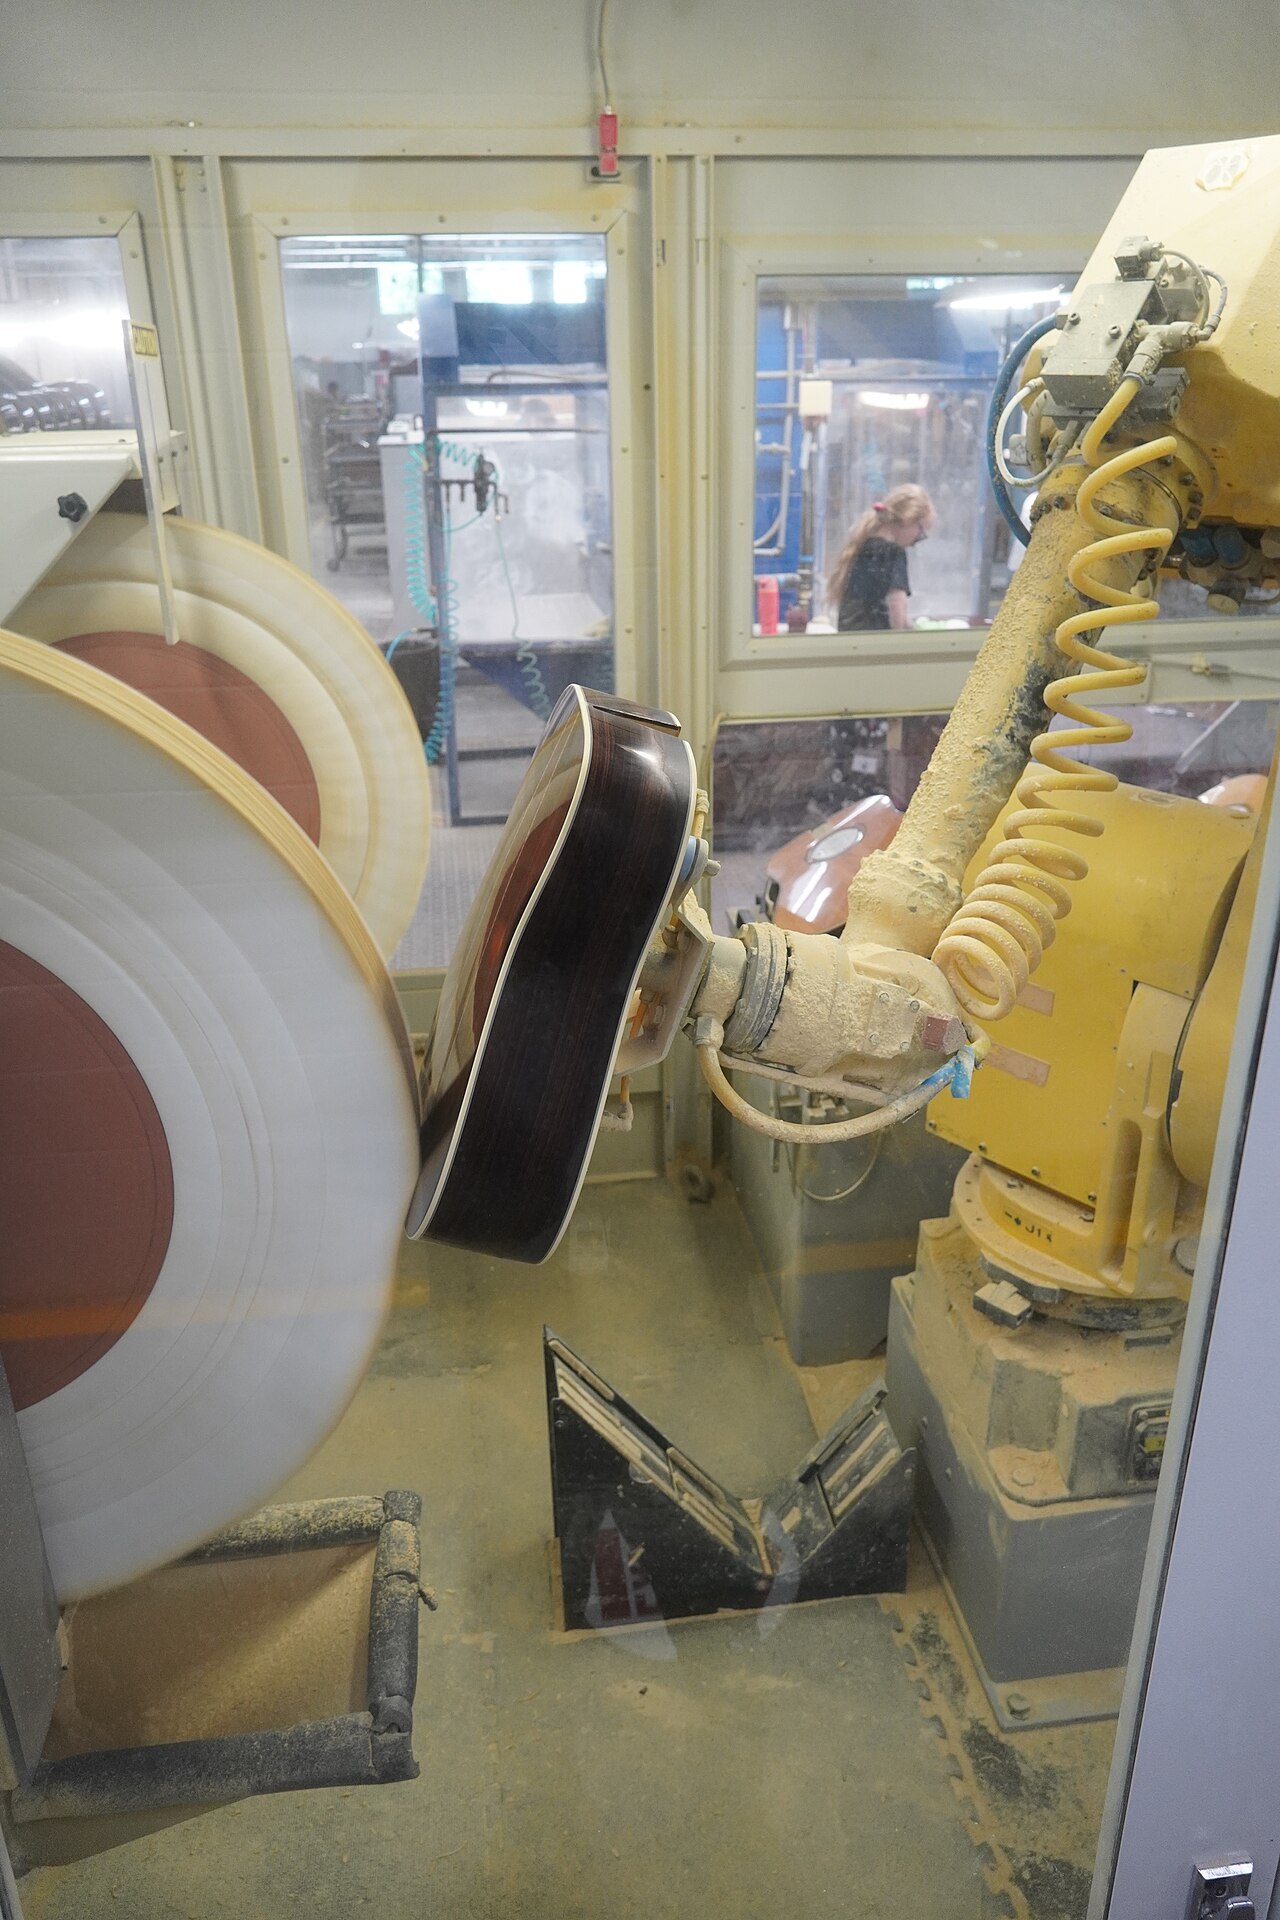
感知输出转成带质量状态的目标位姿,任务层检查可达性和动作条件。视觉与运动之间做坐标标定和时间处理。仅能识别目标,不能证明可以安全抓取。
03
实施过程
先用固定目标完成标定与轨迹验证,再增加目标位置、遮挡和背景变化。执行失败时区分识别、定位、规划还是操作问题。真实装置测试由现场落实安全边界。
04
交付内容
交付感知与位姿接口、操作任务流程、标定与场景配置以及成功和失败评测。每项标明版本、输入、使用环境和对应验收步骤。
05
验收方式
交付包含数据范围、模型版本、失败分类和复现样例。评测在当前设备和工况上完成,不以识别准确率单独代表采摘效率。
06
实施效果
打通定位与执行之间的链路。
识别位置和末端操作不再脱节,核心流程可以在定制硬件完成前用通用机械臂验证。
效率按目标可达性、单次操作时长、重试次数和损伤情况一起评估,不能只报识别准确率。