
产线与机器人数字孪生联调
01
项目背景
让产线状态与工艺流程可核对。
产线数字孪生常见的问题不是缺少三维模型,而是设备状态、工步和工件流转没有可靠对应。画面能够播放生产动画,却无法解释某件产品停在哪里、哪个设备等待信号或一次异常如何恢复,难以支撑联调与后续维护。
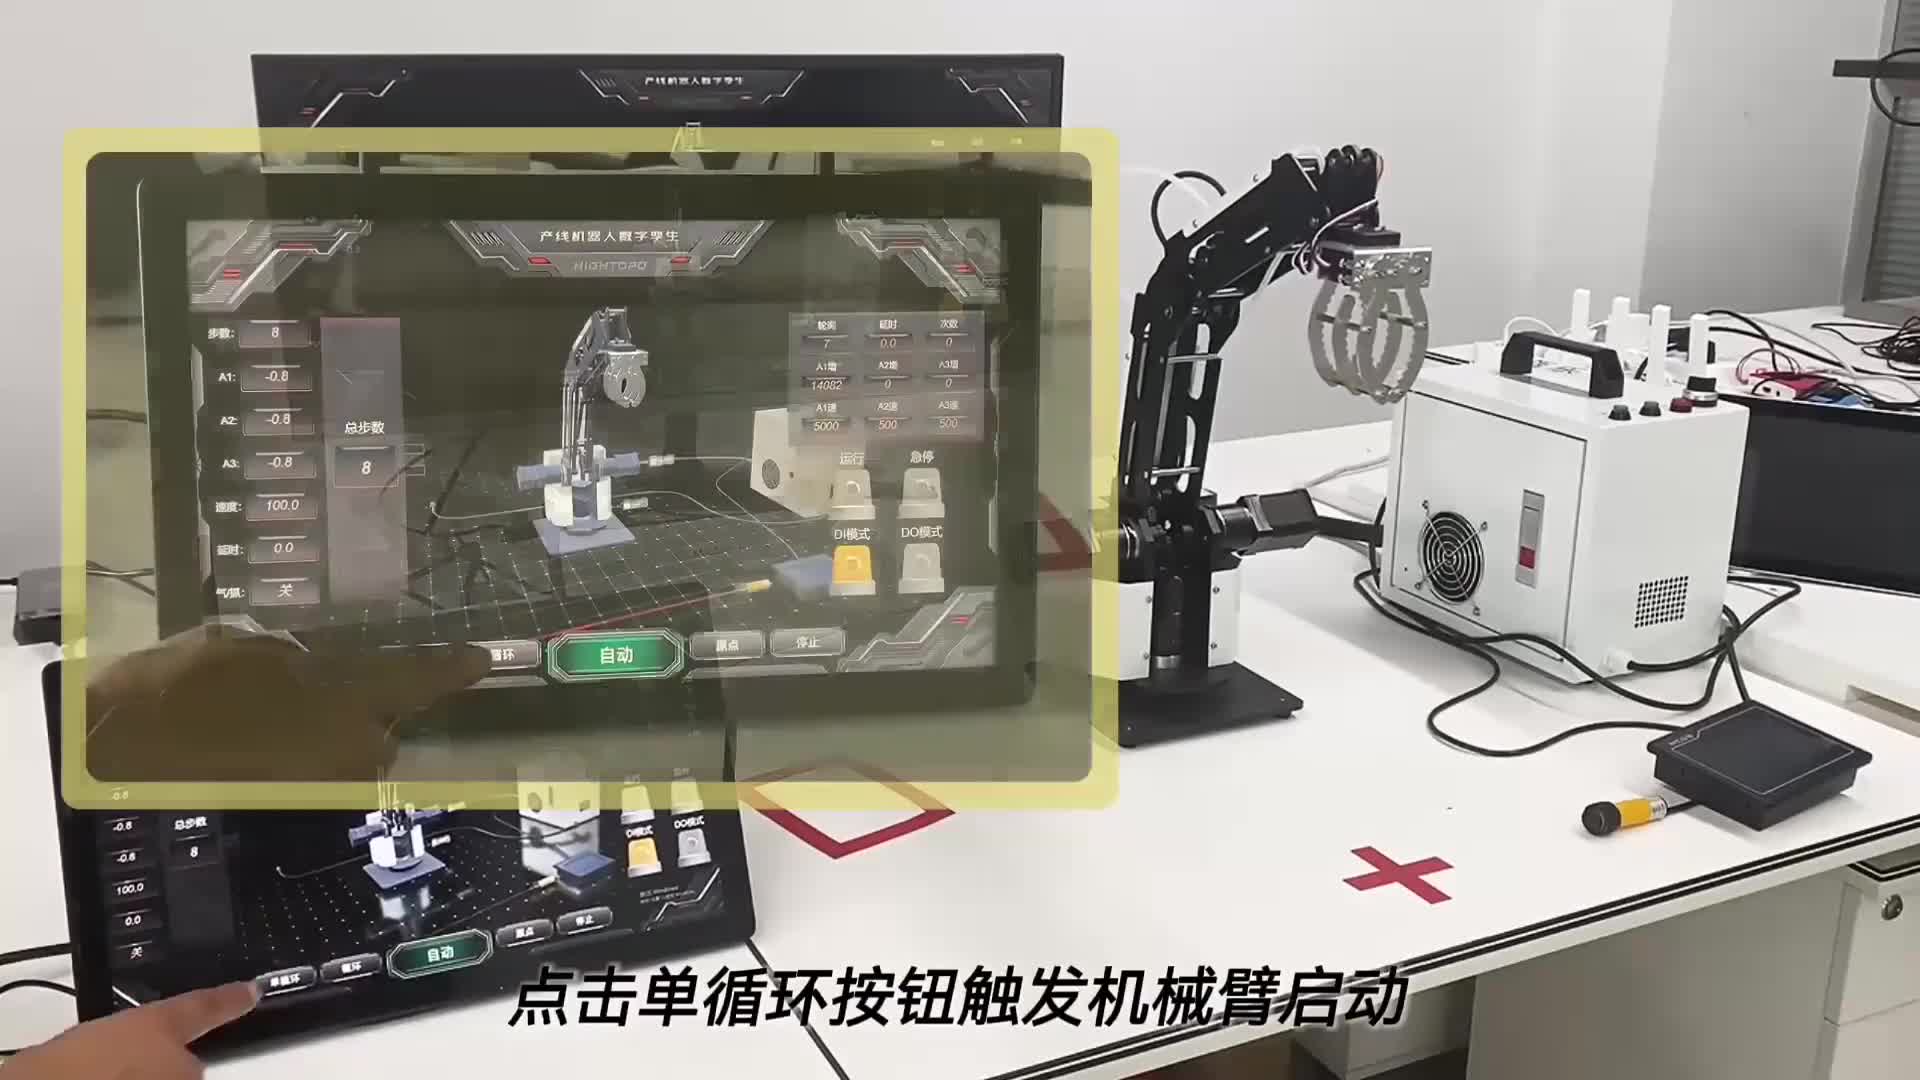
我们围绕机器人工作站与相邻输送、检测工位构建最小联调范围。先明确监控、离线工艺验证或受控操控的目标,再确定数据接入方式与模型精度。
02
技术路线
设备、数据与工艺状态分层。
场景层负责设备几何、坐标和可动部件,数据层负责设备标识、信号映射与时间信息,工艺层负责步骤、前置条件和完成判据。工件身份与位置应沿流程保持一致,不能根据动画播放顺序推定真实产品流转。
机器人关节、夹具、传感器和工步信号分别映射,命令与反馈分开处理。界面明确标注实时、回放与仿真模式,数据超期或连接中断时显示状态不可用。用于平滑显示的插值不作为实际测量值参与验收统计。
03
实施过程
从只读映射到受控联调。
首先盘点设备、协议、模型、坐标和可分享数据,建立一段可回放的标准流程。完成离线状态映射后接入只读现场信号,逐项核对零位、单位、设备编号及状态更新。先让信息链可信,再增加动作或工艺联调。
涉及真实控制时另行确认权限和现场安全条件,保留设备原有联锁、停止与接管机制。按正常生产、等待、工件缺失、断连和恢复等情况记录日志,检查重连后不会把旧命令重复执行。每轮联调固定工程与配置版本。
04
交付内容
场景之外还要有接管资料。
建议移交可编辑场景、对象与信号字典、坐标标定、数据接入配置、工艺状态说明和联调界面。配套提供回放样例、异常记录与运维入口,使接收方能够判断是设备数据、网络、映射还是显示环节出了问题。
对模型授权、商业插件和设备协议使用范围单列说明。部署配置不包含开发人员个人密码或令牌,接收方以自己的授权环境完成部署。仅提供渲染视频或演示程序,不足以支持日后更换设备与修改工艺。
05
验收方法
状态一致性与异常恢复。
在约定对象数量、数据频率和网络条件下,检查设备身份、工步、工件和告警是否一致。记录端到端延迟、状态过期和断连恢复过程,避免只用画面帧率作为实时性指标。移动或替换一个场景对象后,应能按文档更新映射。
产线节拍分析与真实联调是不同目标。若节拍未经过现场数据校准,结果只能用于方案比较;虚拟碰撞检查也不能替代真实安全评估。最终验收范围、设备接入权限和未覆盖工况应一起移交。
06
实施效果
提高产线联调与故障定位效率。
我们把设备状态、工位流程和异常记录放进统一上下文,让操作人员更容易判断问题发生在哪一环节。
实施后比较相同类型故障的定位与恢复时长,统计离线联调发现的问题以及重新编制联调材料的工作量。