
机械臂状态映射与虚实同步联调
01
项目背景
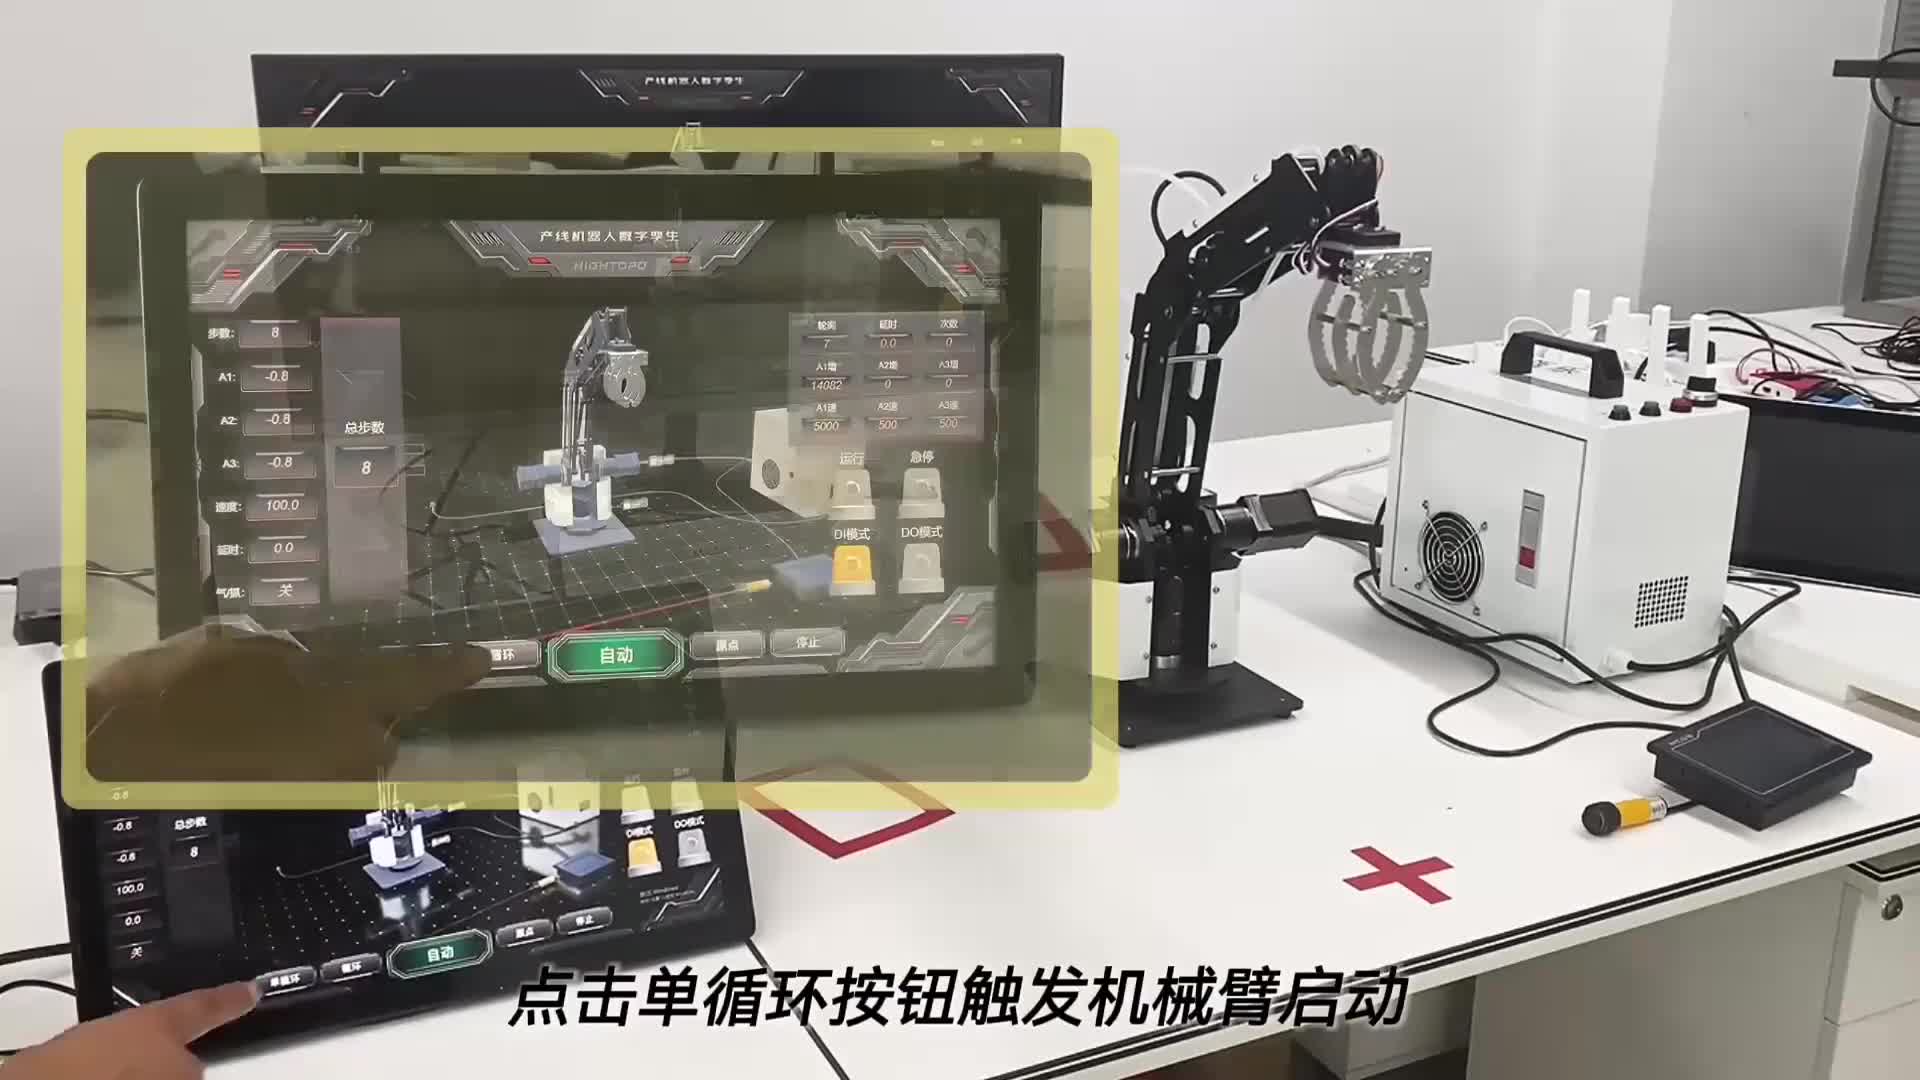
我们以机械臂虚实联动场景组织联调:先让状态映射可信,再谈操控和工艺。演示画面用来说明对象和界面,不单独当作同步精度或全部验收已经完成。
02
技术路线
真实设备接口、状态映射和三维表现分开实现。每个关节明确零位、正方向、单位与时间戳,工具和工件使用独立坐标。命令下发与反馈完成分成不同状态,避免画面播放预设动作却被当成真实闭环。
03
实施过程
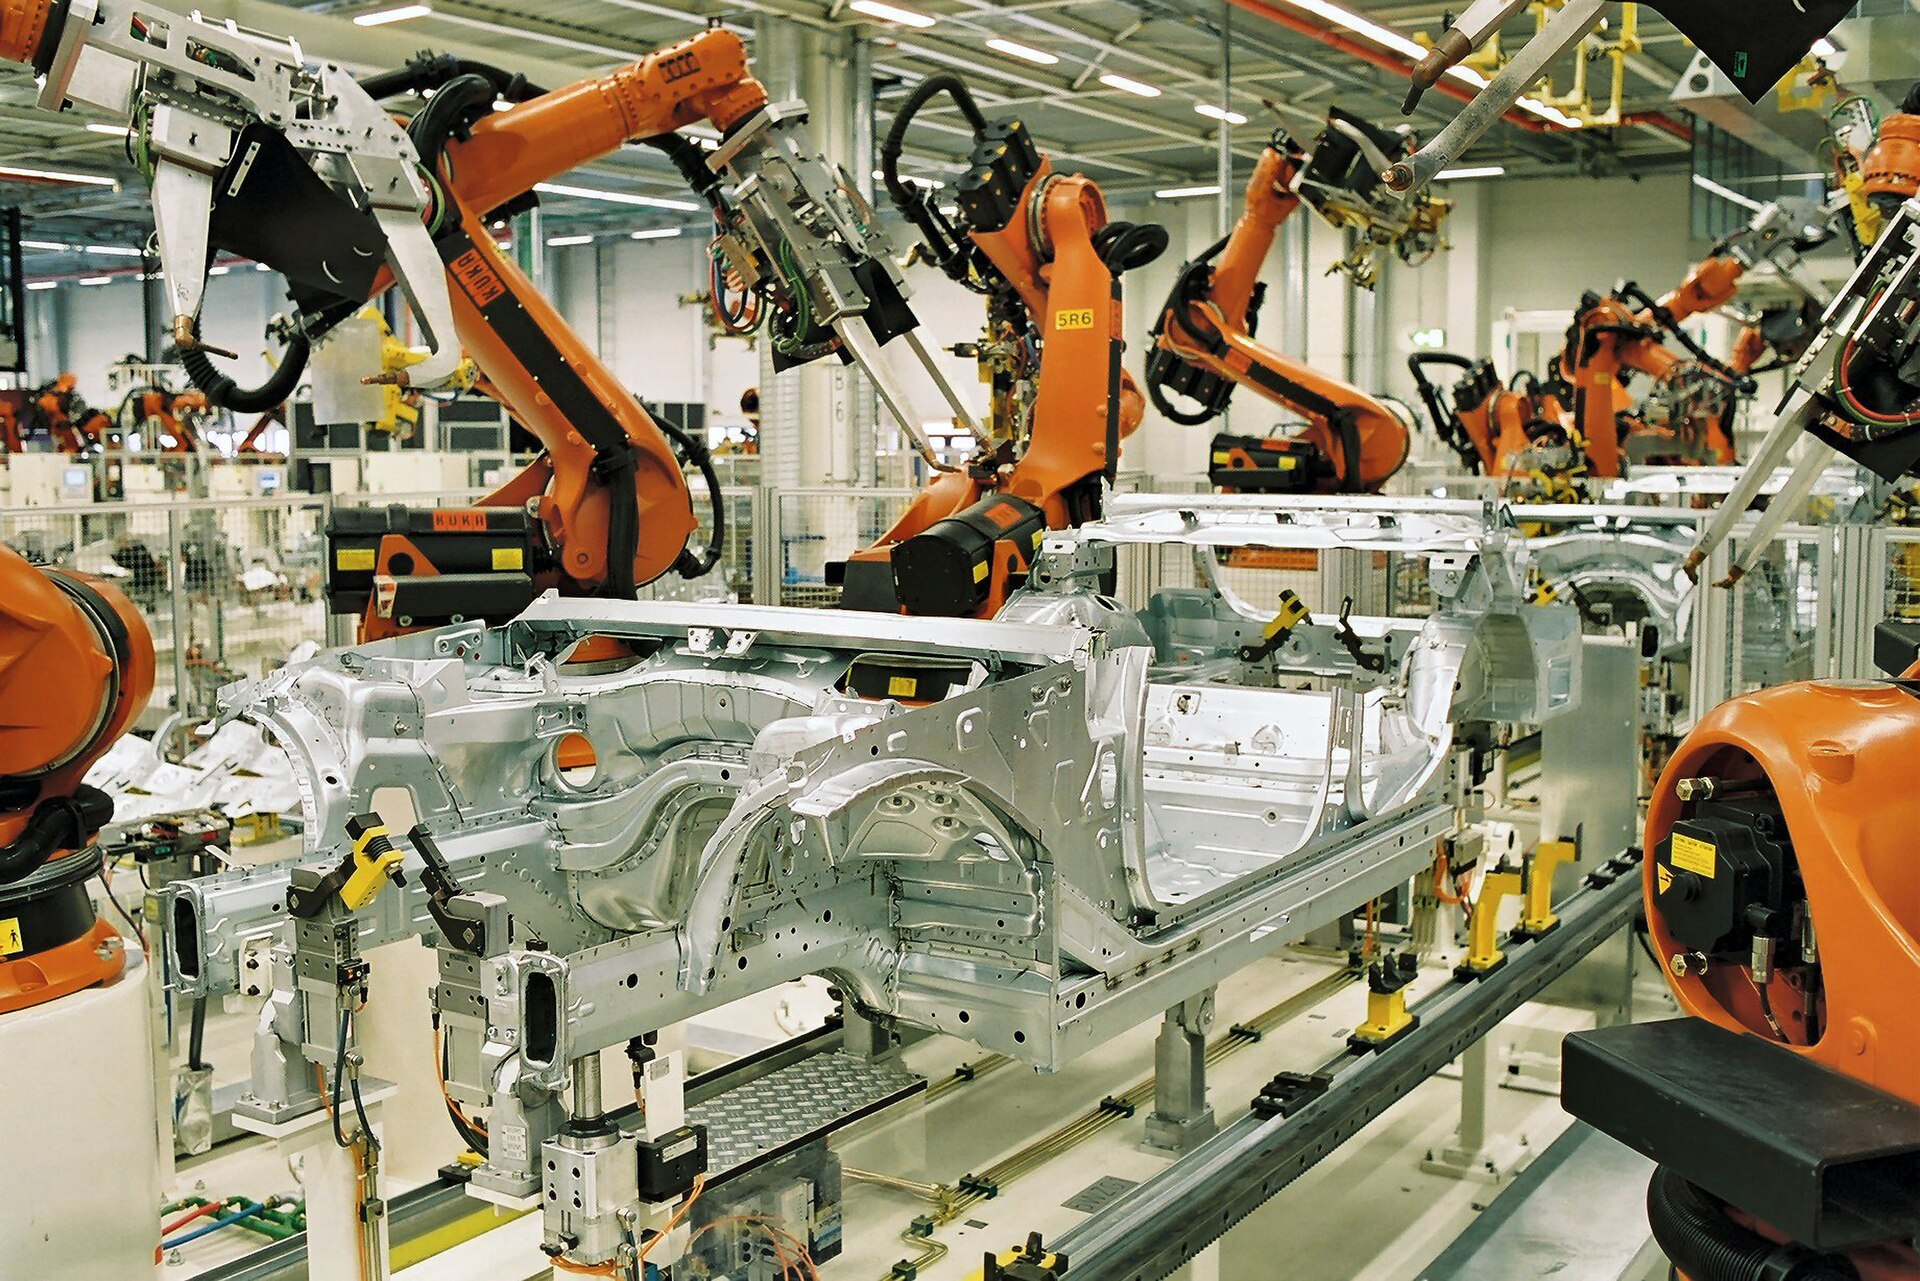
从离线轨迹回放开始,先检查运动学一致性,再接入只读设备数据。真实控制另行确认权限和现场安全。随后增加夹爪、工件检测和工步信号,记录断连、延迟与恢复,避免一次接入过多变量。
04
交付内容
交付机械臂孪生场景、关节与信号映射、联调操作界面和异常恢复记录。每项标明版本、输入、使用环境和对应验收步骤。
05
验收方式
检查多个姿态与速度下的状态偏差,记录数据延迟,而不只看视频观感。移交设备协议、标定参数和回放样例。安全联锁由真实系统负责,孪生界面不绕过现场控制和急停。
06
方法建议 · 状态监视与导出一致性
同类状态映射演示可补充一份字段字典,将对象、变量、单位和时间关联到列表、曲线与导出列。通过可控教学数据核对同名字段的对象归属,并检查暂停、数据中断和重新开始后的有效性状态。
监视链路检查与机械臂标定、运动控制和现场安全验证分别开展。显示抽样与原始记录不同步时,保留各自时间与处理规则,在一致的时间区间内比较。
07
实施效果
更快定位映射和联调问题。
完成规范的数据映射后,关节方向、零点、限位和数据更新异常更容易对上号,减少反复靠口头描述排错。
验收比较同类故障的定位时长,并记录时间戳、关节偏差与断连恢复,形成后续可复用的联调资产。