
机器人拧紧工位布局与节拍仿真
01
项目背景
局部工位必须匹配整线节拍。
人工拧紧在一致性和节拍上往往先暴露问题。我们评估自动化布局时,目标是让机器人操作跟生产线要求对齐,而不是只演示到达姿态。
先把取件、定位、拧紧、等待和退出逐项写清。搬运、夹具动作和上下游等待若漏算,得到的节拍就无法用于设备选型。
02
技术路线
场景模型与动作顺序共同建模。
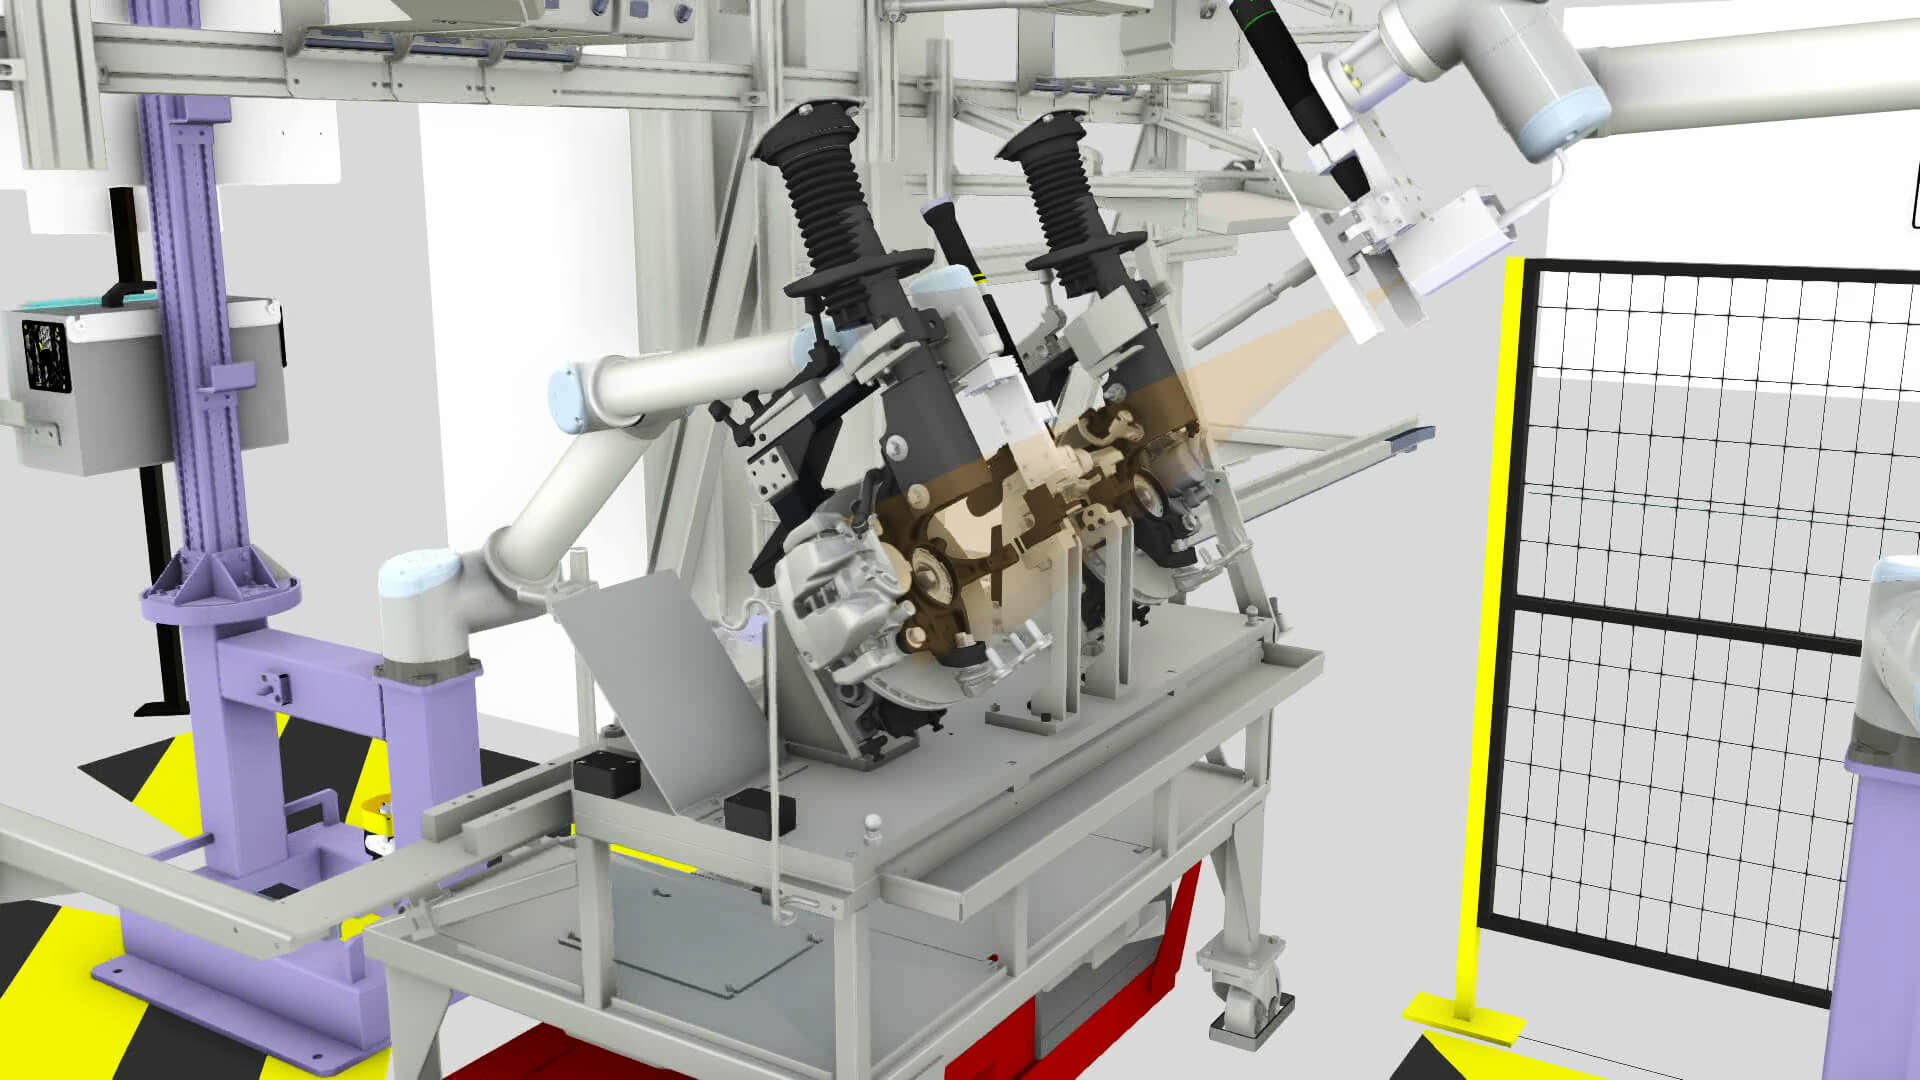
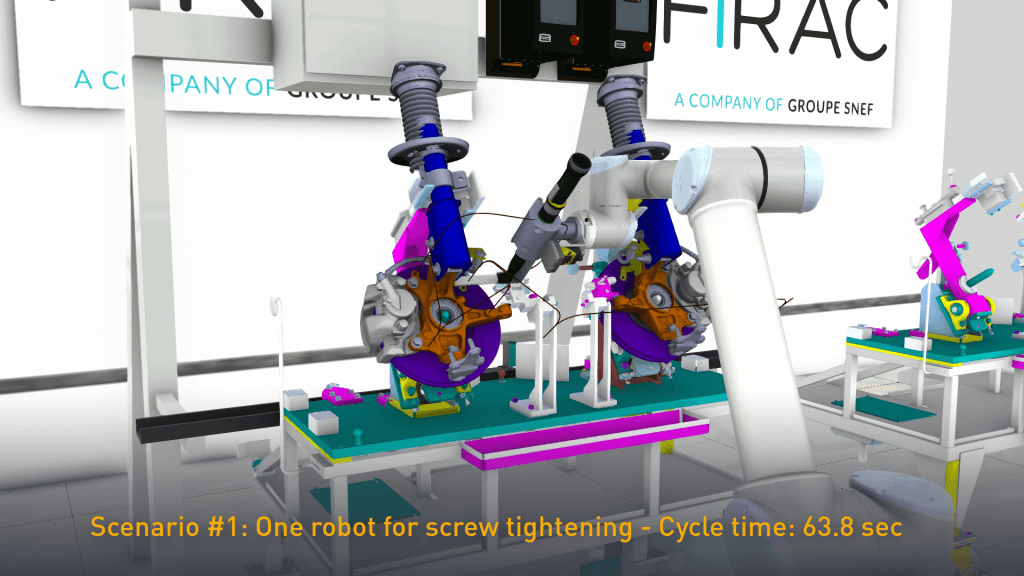
我们比较单机器人、双机器人并排和双机器人相向等配置,在相同任务条件下观察工序与节拍差异。
建模前先核对坐标、工具长度、工件姿态和关键空间约束,再建立动作顺序与资源占用。仿真时长来自明确定义的工艺与运动模型,不由动画播放速度推算。
03
实施过程
把方案比较做成可复核记录。
先固定基准方案,再依次调整机器人数量、布局和分工。每次变化保留模型版本与输入条件,避免同时改多个因素后说不清改善来自哪里。
对不可达或存在干涉的动作,记录原因,不靠镜头躲开。可视化和节拍数据一起进入方案评审。
04
交付内容与验收
交付场景源文件、动作序列表、机器人与工具配置、方案对照、假设条件和问题清单。录屏只作演示补充,不能替代模型与工序数据。
验收检查关键姿态、资源等待、动作先后约束和复跑一致性。控制器实跑、工具工艺和现场安全是否纳入合同单独写清,不与离线仿真混成一项。
05
适用范围
适合工位改造前的方案筛选、技术评审和风险沟通,也适合把工艺要求转成可比较的候选布局。
如果输入只是一张平面图,第一阶段先做概念验证。精确节拍承诺还需要真实设备运动能力、工艺时间和现场约束。
06
实施效果
用仿真筛出可落地的布局。
我们把单机、双机并排和双机面对面等布局放进同一套工序与节拍口径里比较,让选型建立在可回放的仿真记录上。
投产后继续测量等待、干涉、补料和故障恢复时间,用连续生产记录核对仿真结论,而不是只用一次理想循环证明效率。